仿生机器人“信天翁”亮相:像枫树种子般降落海面 可自主航行数周监测偏远水域
新加坡科技设计大学(SUTD)的研究团队研发出一种名为ALBATROSS的新型仿生机器人平台,其设计理念可以概括为“像枫树种子一样飘落,像帆船一样航行”。该系统旨在解决远离海岸的偏远水域长期监测难题,未来有望在海上持续工作数周,为环境监测提供低成本、高效率的解决方案。
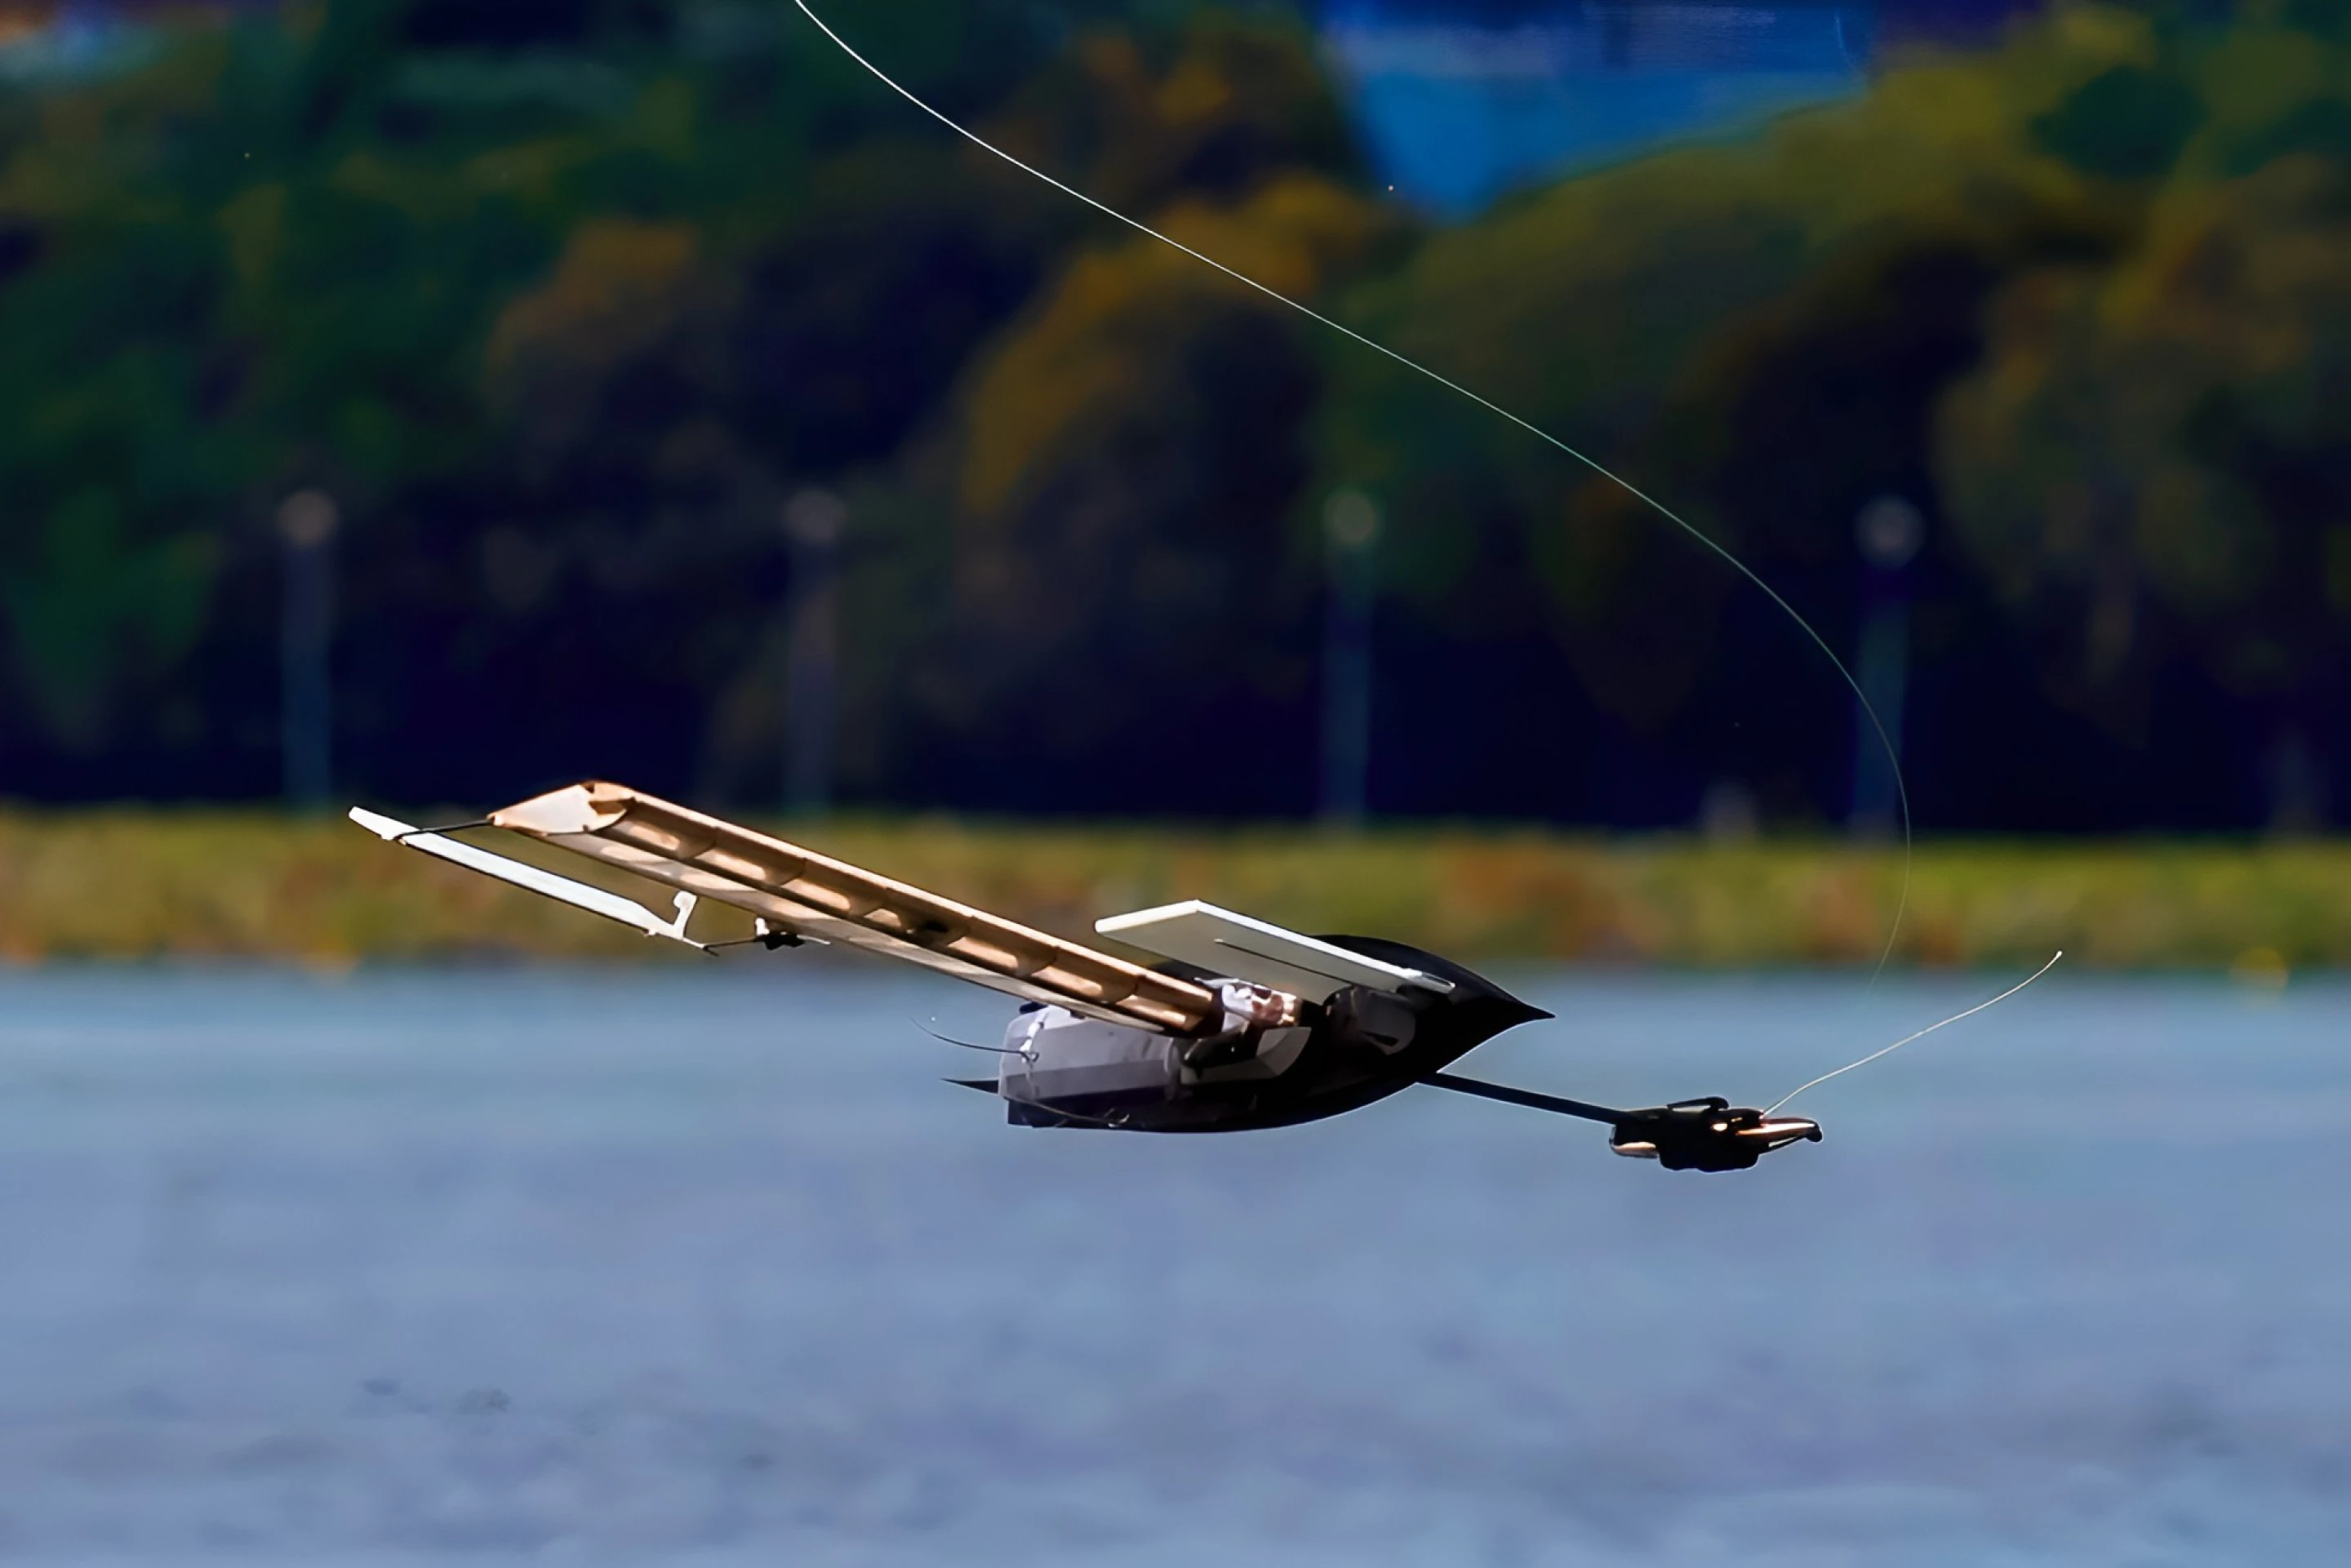
ALBATROSS全称为“空投式浮力自旋帆船传感器平台”(Airborne Lander with Buoyant AuToROtating Sailing Sensor)。研究人员希望将航空平台快速部署的优势与海上航行设备的持久续航能力结合起来,使机器人能够从飞机上直接投放至目标海域,在落入水面后自动调整姿态并利用风力自主航行。
长期以来,远洋环境监测面临两难选择。传统船舶虽然能够长时间停留在任务区域并收集数据,但抵达目标地点往往需要较长时间;而飞机能够迅速到达指定区域,却无法持续驻留执行监测任务。研究团队认为,ALBATROSS融合了两者优势,既能快速部署,又能长时间留驻现场。
在实际使用场景中,飞机会将ALBATROSS运送至目标海域上空并实施空投。机器人配备两块刚性翼帆,这些翼帆不仅能减缓下降速度,还能在落水后充当帆船动力来源,因此无需额外配置降落伞或专门的着陆装置。
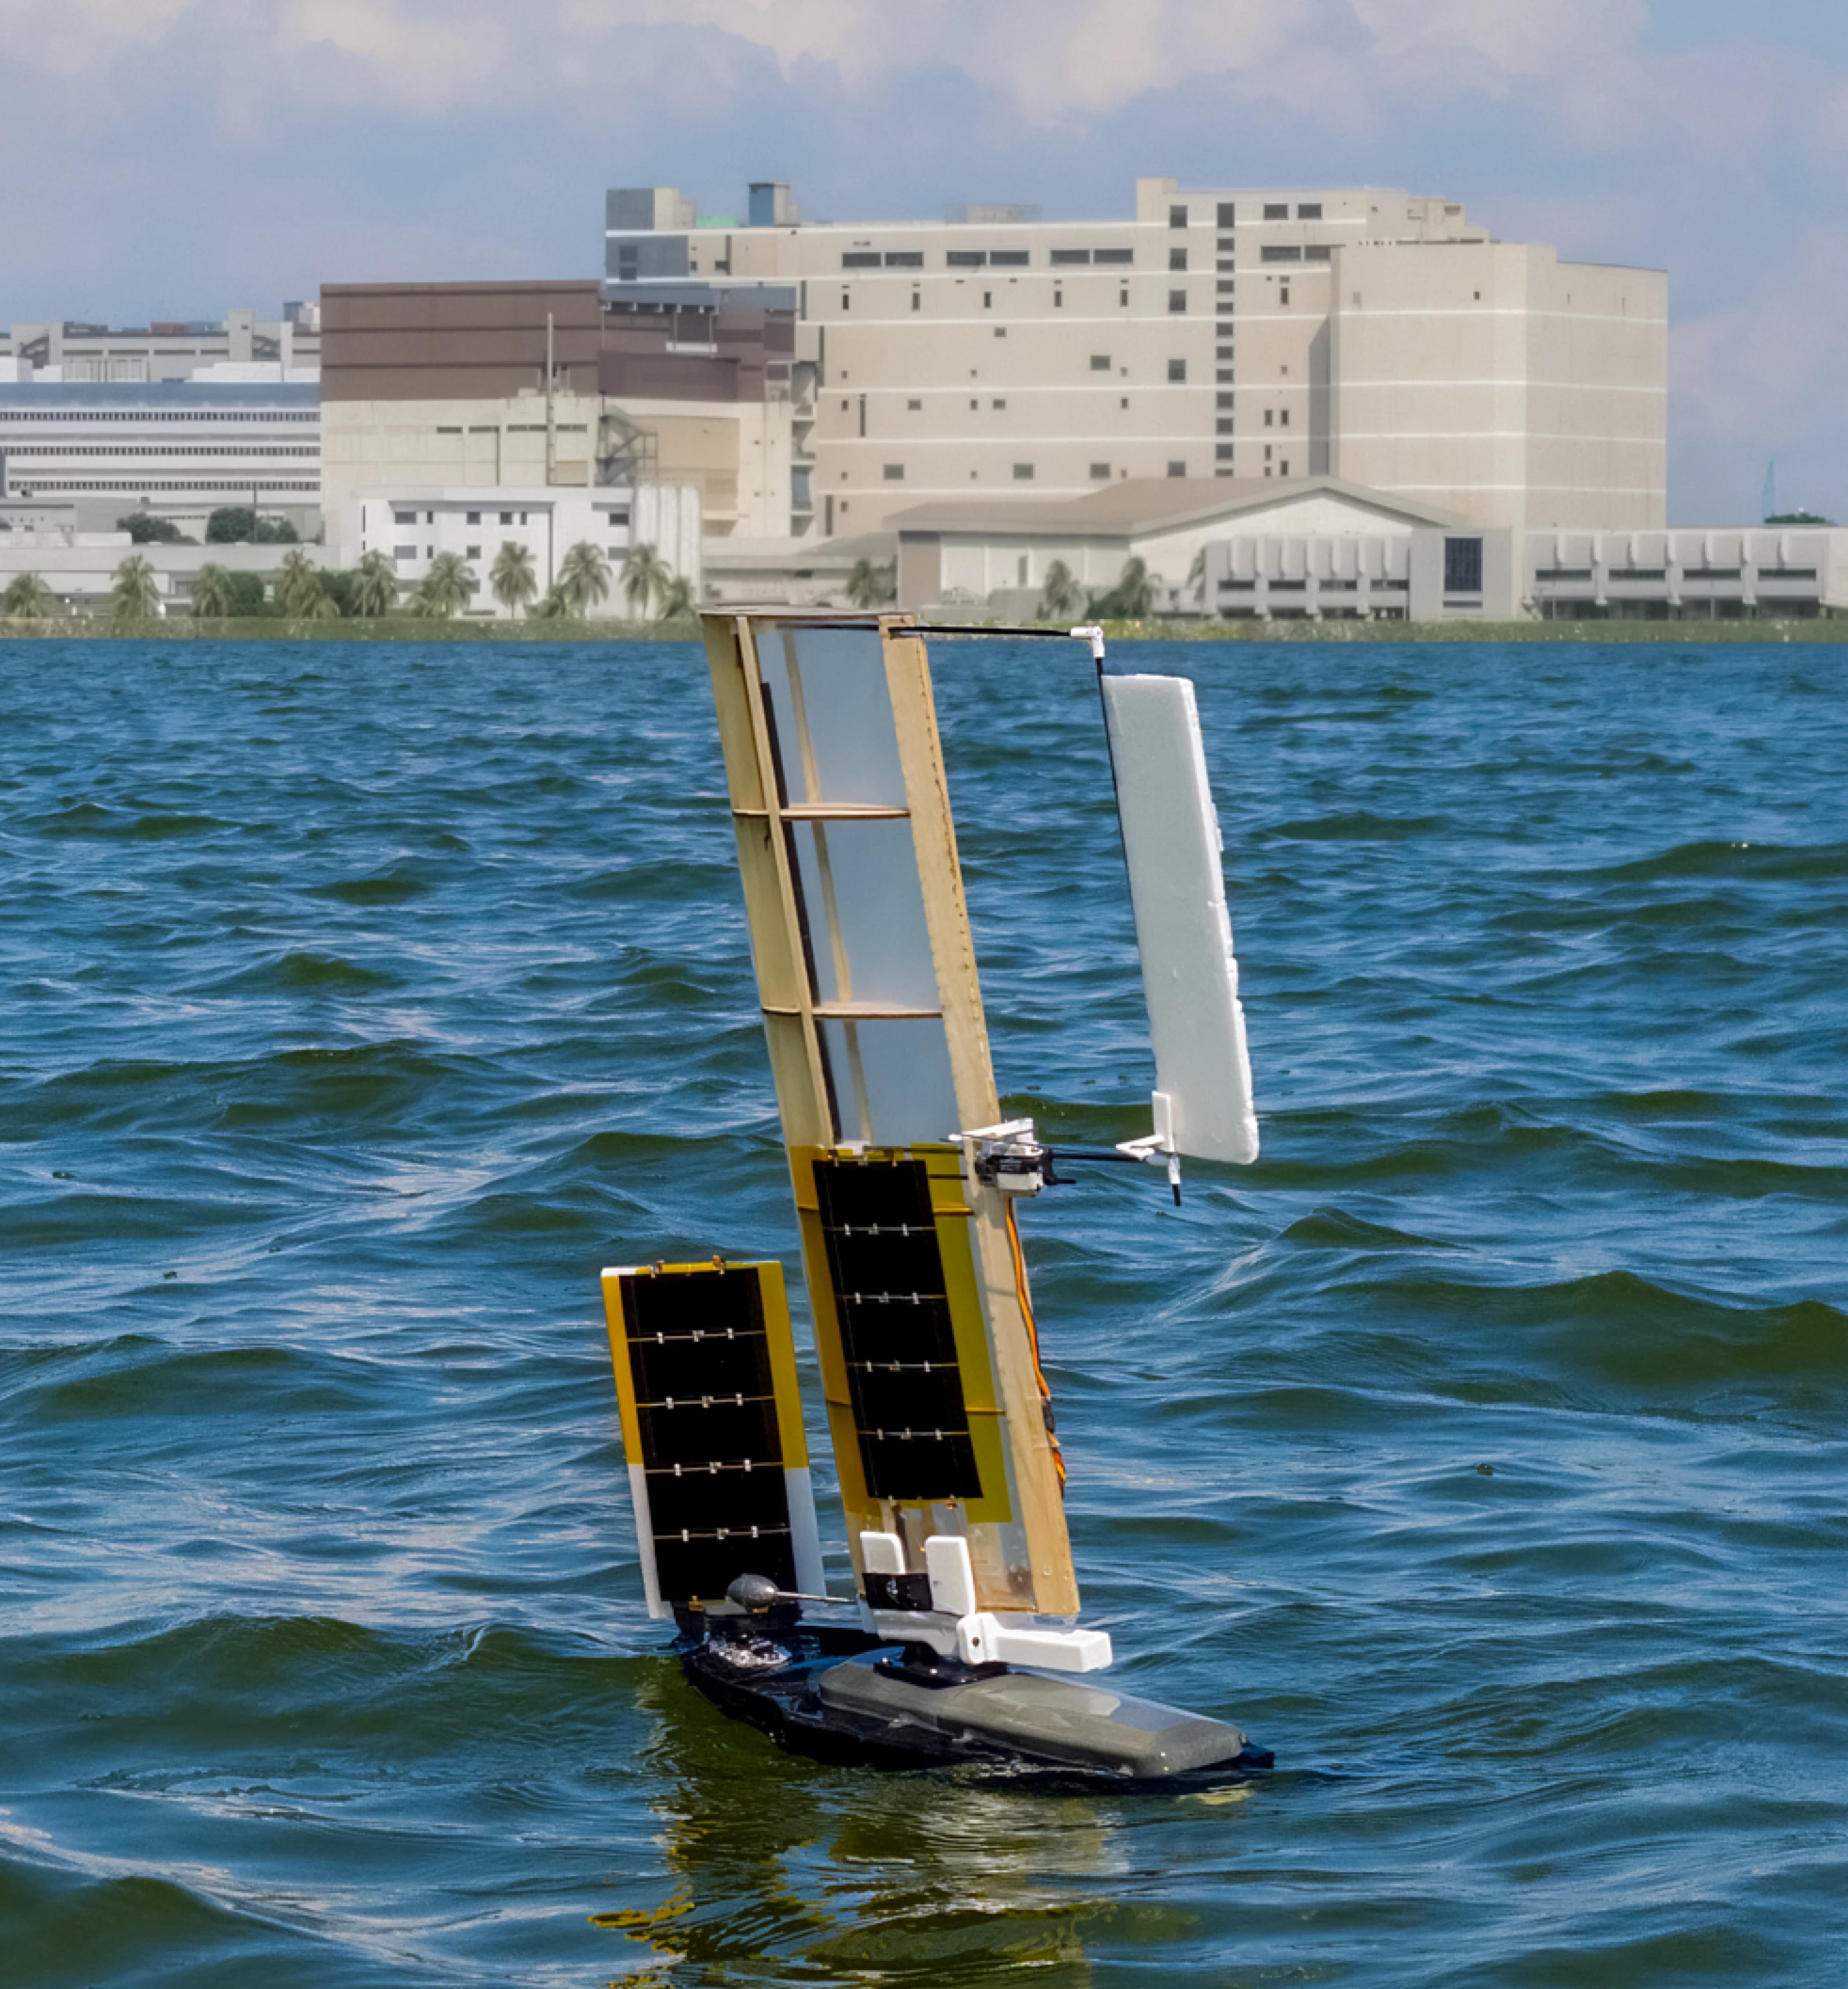
下降过程中,翼帆会像枫树种子那样被动旋转,通过自转产生稳定作用,减缓下落速度并保持姿态稳定。当平台接触水面后,其特殊的重量分布设计会帮助机器人自动恢复正确姿态。随后,两块翼帆开始利用风能推动平台前进,而仿照鱼尾结构设计的舵面则负责控制航向。
研究团队表示,ALBATROSS的设计理念并非对抗自然环境,而是充分利用自然力量完成任务。机器人依靠被动自转完成安全降落,通过重心设计实现自动翻正,再利用风力实现持续运动。研究人员认为,这种相对简单的机械结构有望显著降低成本,并推动大规模部署,用于那些传统方式难以覆盖的区域。
在进入巡航状态后,ALBATROSS仅依靠三个执行机构和三个导航传感器,便能够自主在多个预设航点之间移动。为了验证设计效果,研究团队曾将原型机从150米高空释放。测试结果显示,机器人在下降过程中保持稳定,以较低冲击力进入水面,并成功完成自主翻正和航行任务。研究人员估算,如果没有自转减速系统,类似平台落水时承受的冲击能量将增加约18.5倍。
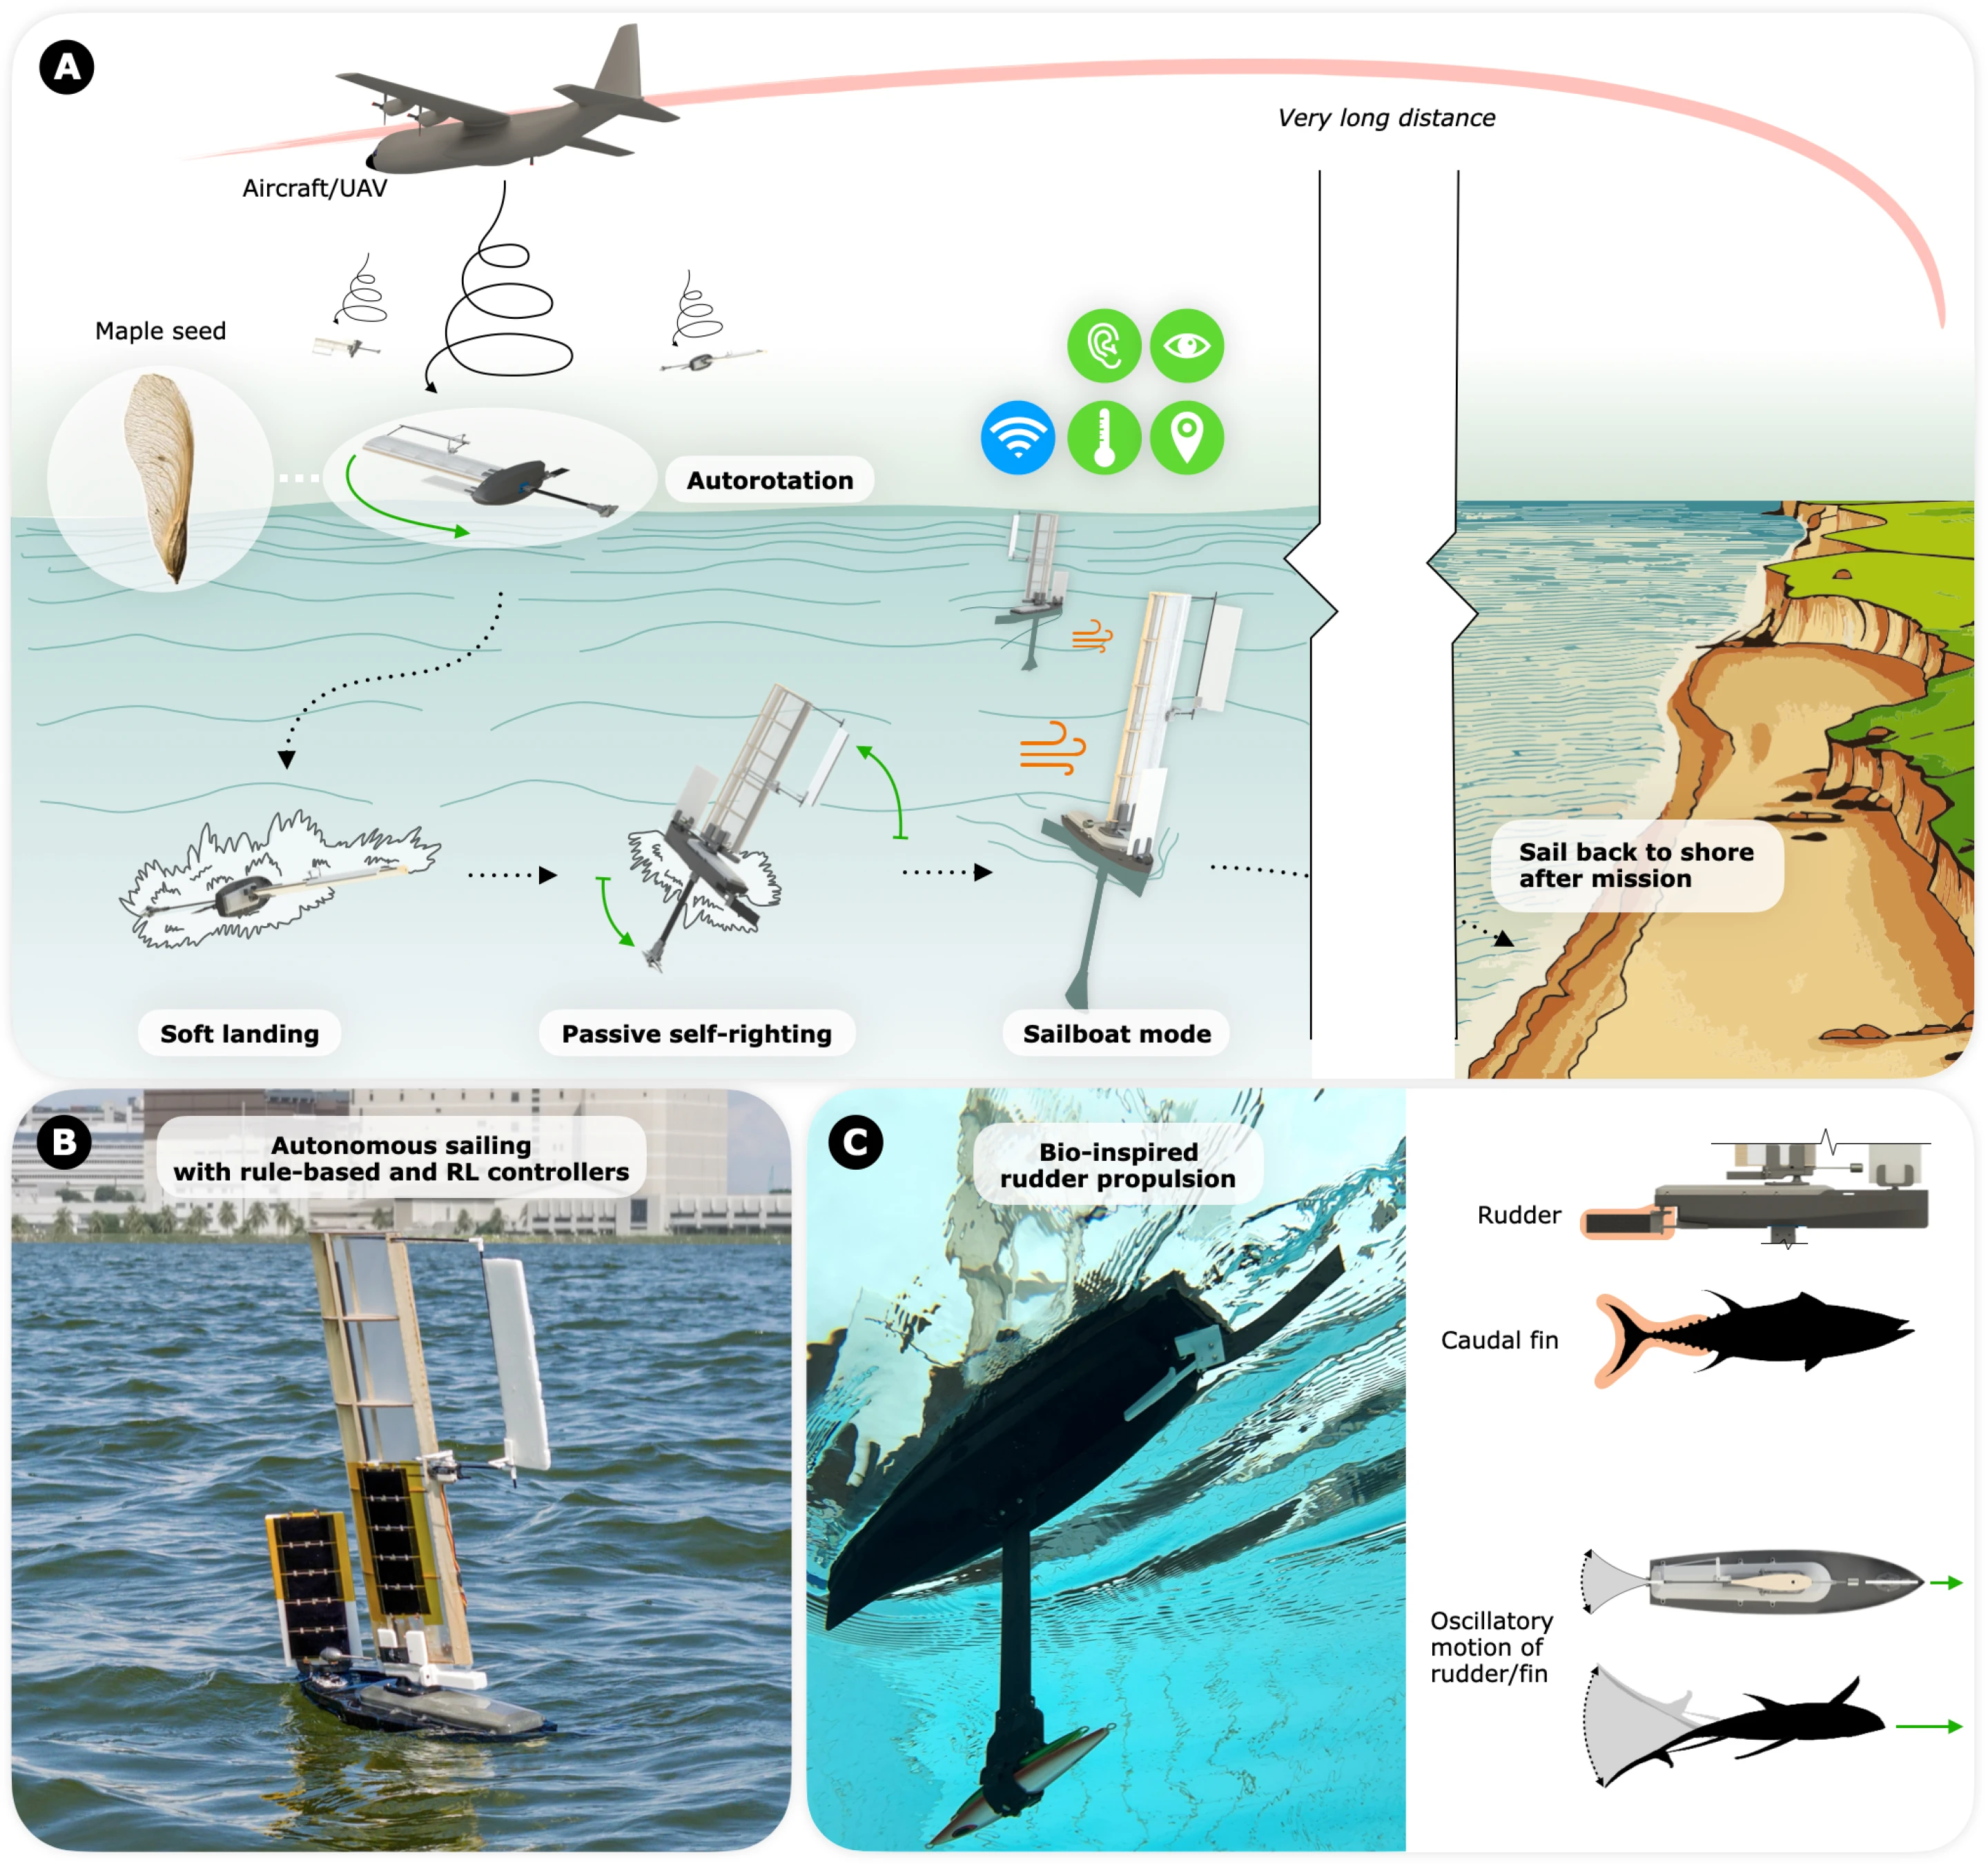
在新加坡水库进行的实地测试中,更大尺寸的ALBATROSS原型机实现了约每小时1公里的最高航速,并连续运行约3小时。期间,机载传感器成功采集了湿度、温度以及风向等环境数据。
研究团队认为,这一平台未来可广泛应用于环境监测、气候变化研究、搜救行动以及海上安全等领域。由于主要依靠风能推进,其任务执行时间有望大幅延长,同时减少能源消耗。
不过,目前ALBATROSS仍主要在受控环境下接受测试,尚未经历真正开放海域的严苛考验。研究人员表示,下一阶段工作将重点推动平台向实际海洋环境应用过渡,包括提升结构强度、耐久性以及在恶劣海况下的可靠性。
未来版本的ALBATROSS还计划搭载更加丰富的传感设备,包括水下传感器、声呐系统以及容量更大的储能装置,从而承担更加复杂和长期的海洋观测任务。