仿生甲虫机器人问世 昆虫级机动能力或改变灾后搜救方式
研究人员近日开发出一种名为“BeetleBot”的新型仿生机器人,其设计灵感来自甲虫的运动机制。这款机器人不仅能够在复杂地形中灵活移动,还具备极强的环境适应能力,未来有望应用于灾后搜救、危险区域探测以及环境监测等领域。
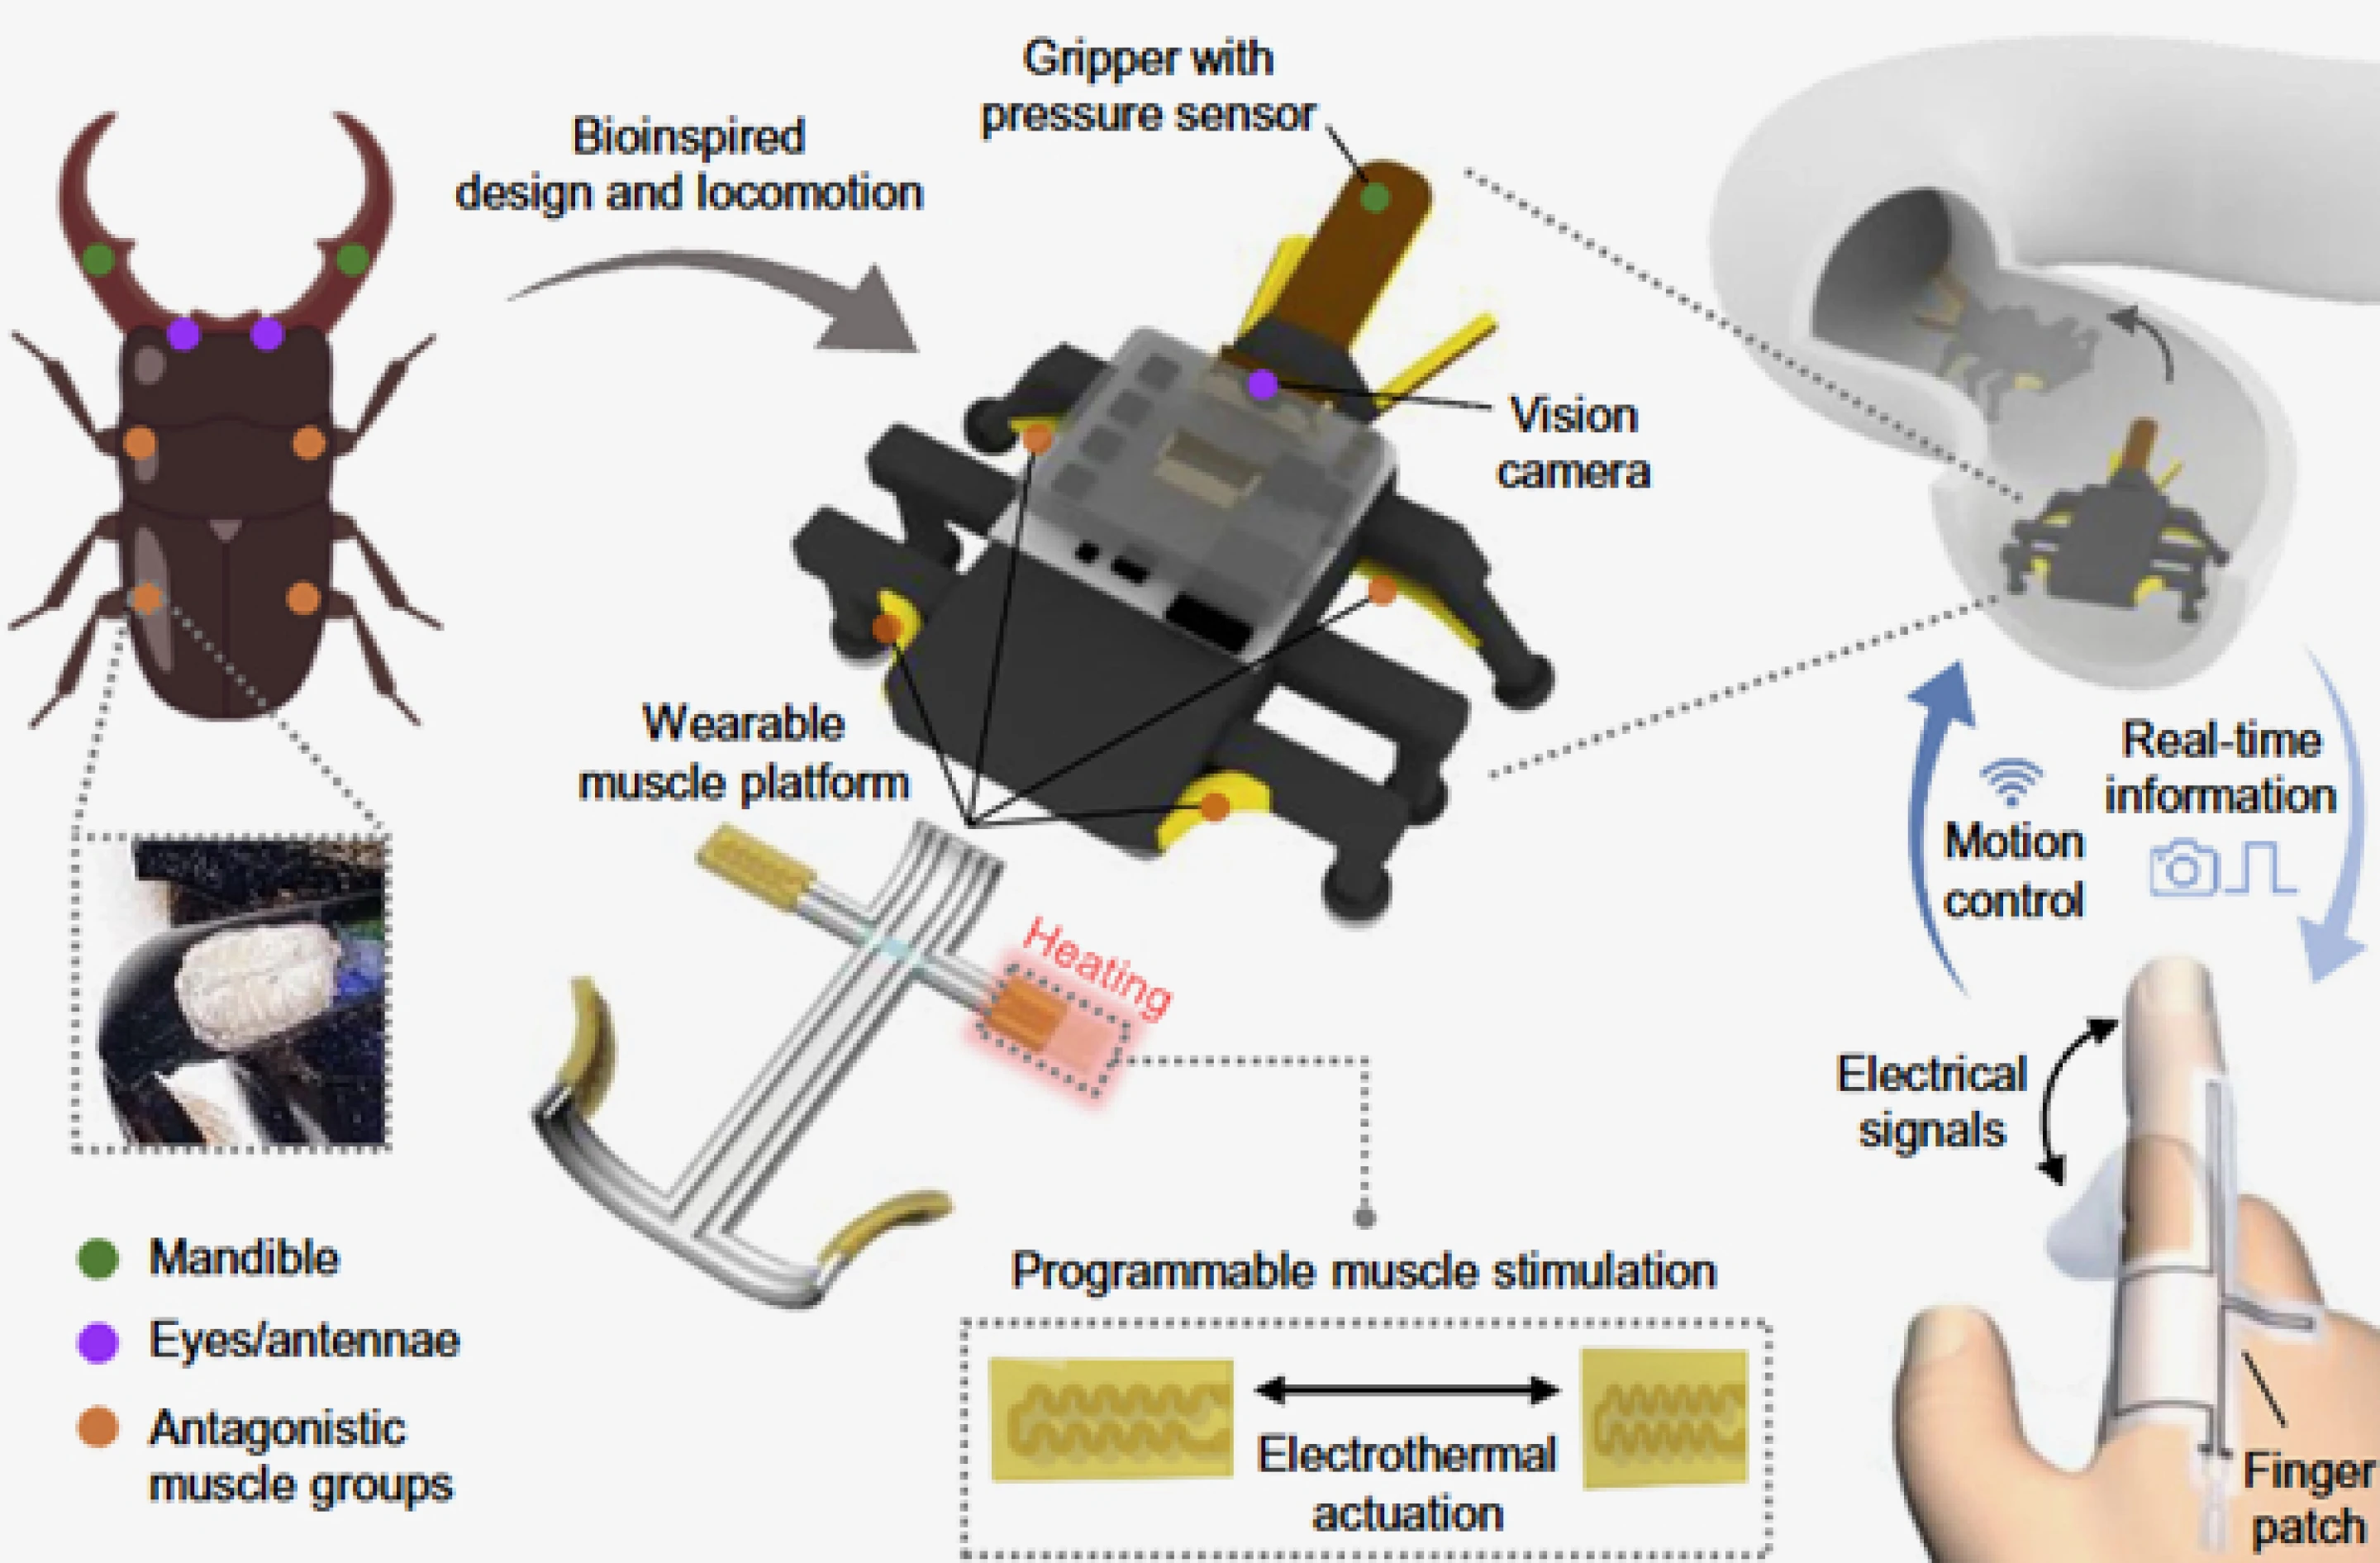
与许多依赖轮式或履带式结构的小型机器人不同,BeetleBot采用了模仿甲虫身体与肢体结构的设计方案。研究团队希望借助自然界昆虫经过数亿年进化形成的运动优势,让机器人能够在传统机器难以到达的环境中自由穿行。
甲虫之所以能够在树林、碎石、沙地以及狭窄缝隙中保持稳定行动,很大程度上得益于其身体结构与步态控制方式。研究人员通过分析这些特征,将相关原理融入机器人设计,使BeetleBot能够在凹凸不平的表面上稳定前进,并在遇到障碍物时保持较高的通过能力。
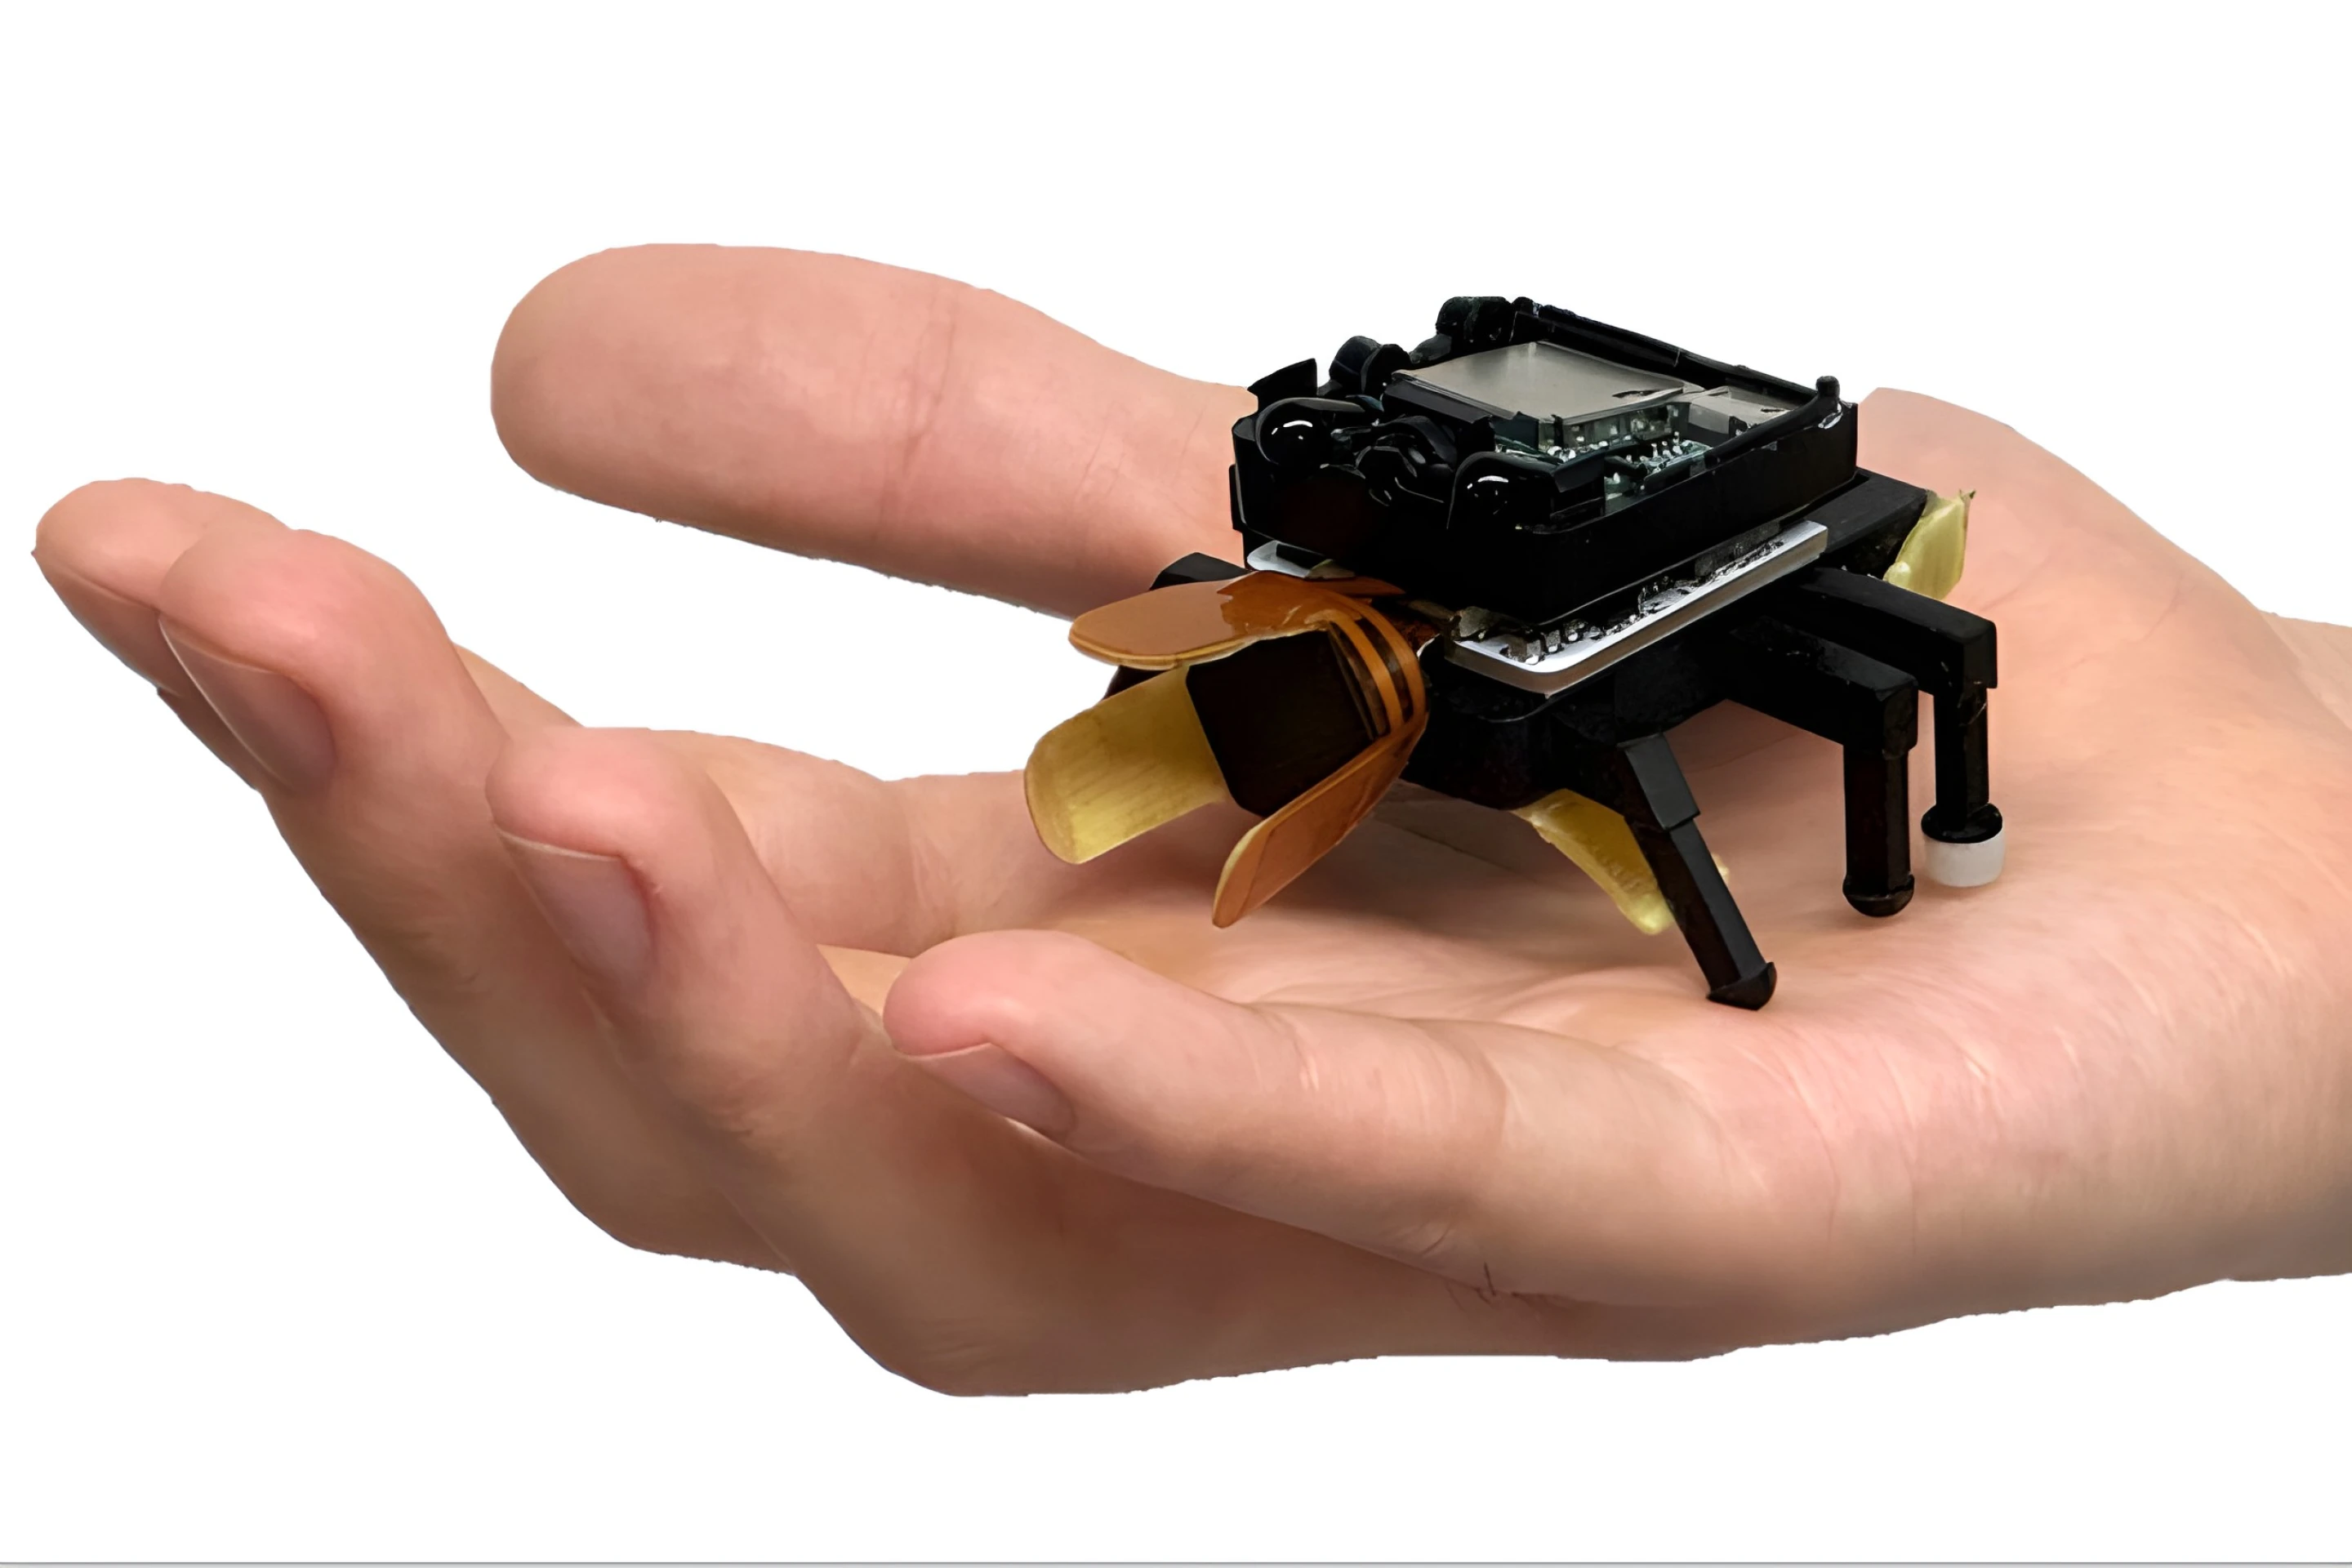
实验结果显示,该机器人不仅能够翻越复杂障碍物,还可以在受到外力冲击或发生翻倒后迅速恢复运动状态。这种自恢复能力是许多传统小型机器人难以实现的功能,而在灾害现场或未知环境中,它能够显著提升任务成功率和持续工作能力。
研究团队表示,现有搜救机器人常常受到地形限制。例如地震废墟内部充满碎石、钢筋和狭窄空隙,大型设备无法进入,而小型轮式机器人又容易被障碍物阻挡。模仿昆虫的机器人则可能在这些环境中发挥独特优势,帮助救援人员搜索被困人员并传回现场信息。
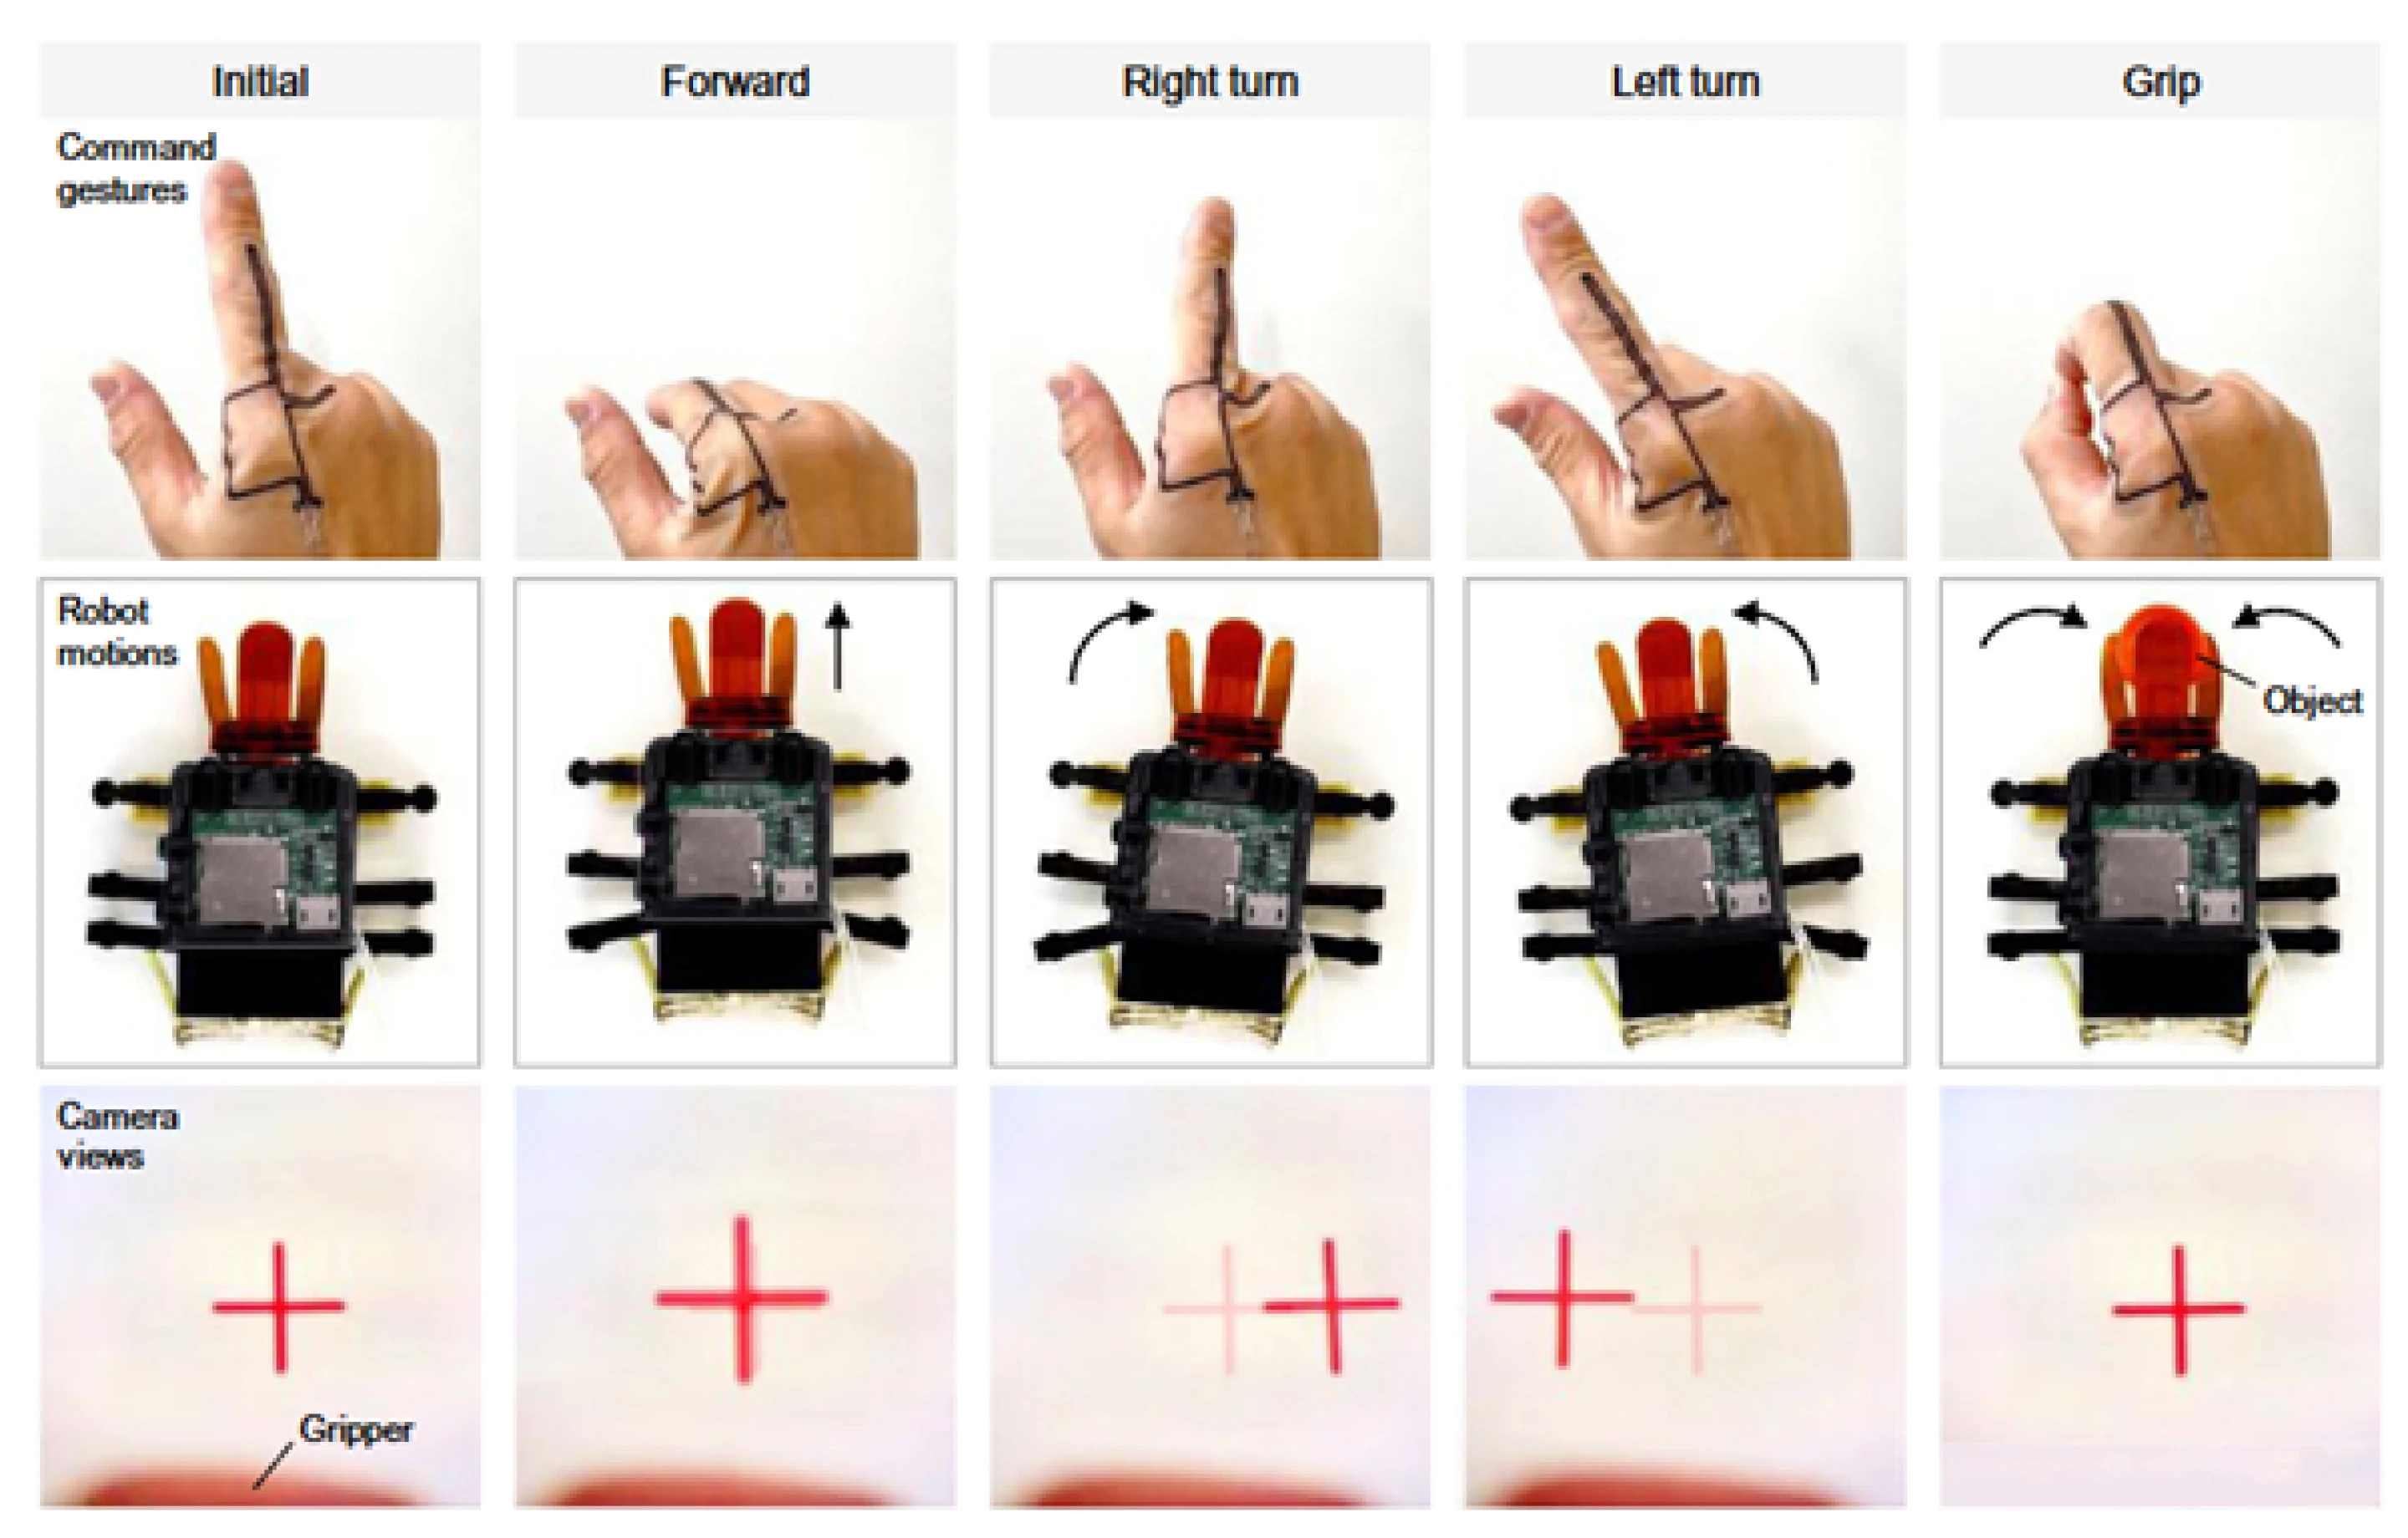
除了搜救任务外,BeetleBot未来还可能用于工业设施巡检、地下空间探测以及生态环境研究。由于机器人尺寸较小且机动性强,它能够进入人类难以到达或存在危险的区域执行长期监测任务。
近年来,仿生机器人已成为机器人学研究的重要方向。从模仿狗、鱼、鸟到昆虫,研究人员不断从自然界寻找灵感,希望获得更高效、更稳定的运动方式。BeetleBot的出现进一步证明,即使是体型微小的昆虫,也能够为下一代机器人系统提供重要设计思路。
研究人员认为,随着控制算法、传感器和电池技术持续进步,这类昆虫启发型机器人未来有望在现实场景中承担越来越重要的任务,为应急救援、科学研究和工业应用提供新的解决方案。