一部闲置的旧Android手机,除了继续充当备用机,还能成为一台双足人形机器人的核心控制系统。美国加州大学洛杉矶分校(UCLA)的研究人员开发了一款名为PhoneBot的小型人形机器人,利用智能手机现成的摄像头、运动传感器和处理器,实现环境感知、运动控制以及基本的自主行走。研究团队估计,这款机器人的硬件成本约为400美元,不包括智能手机本身。
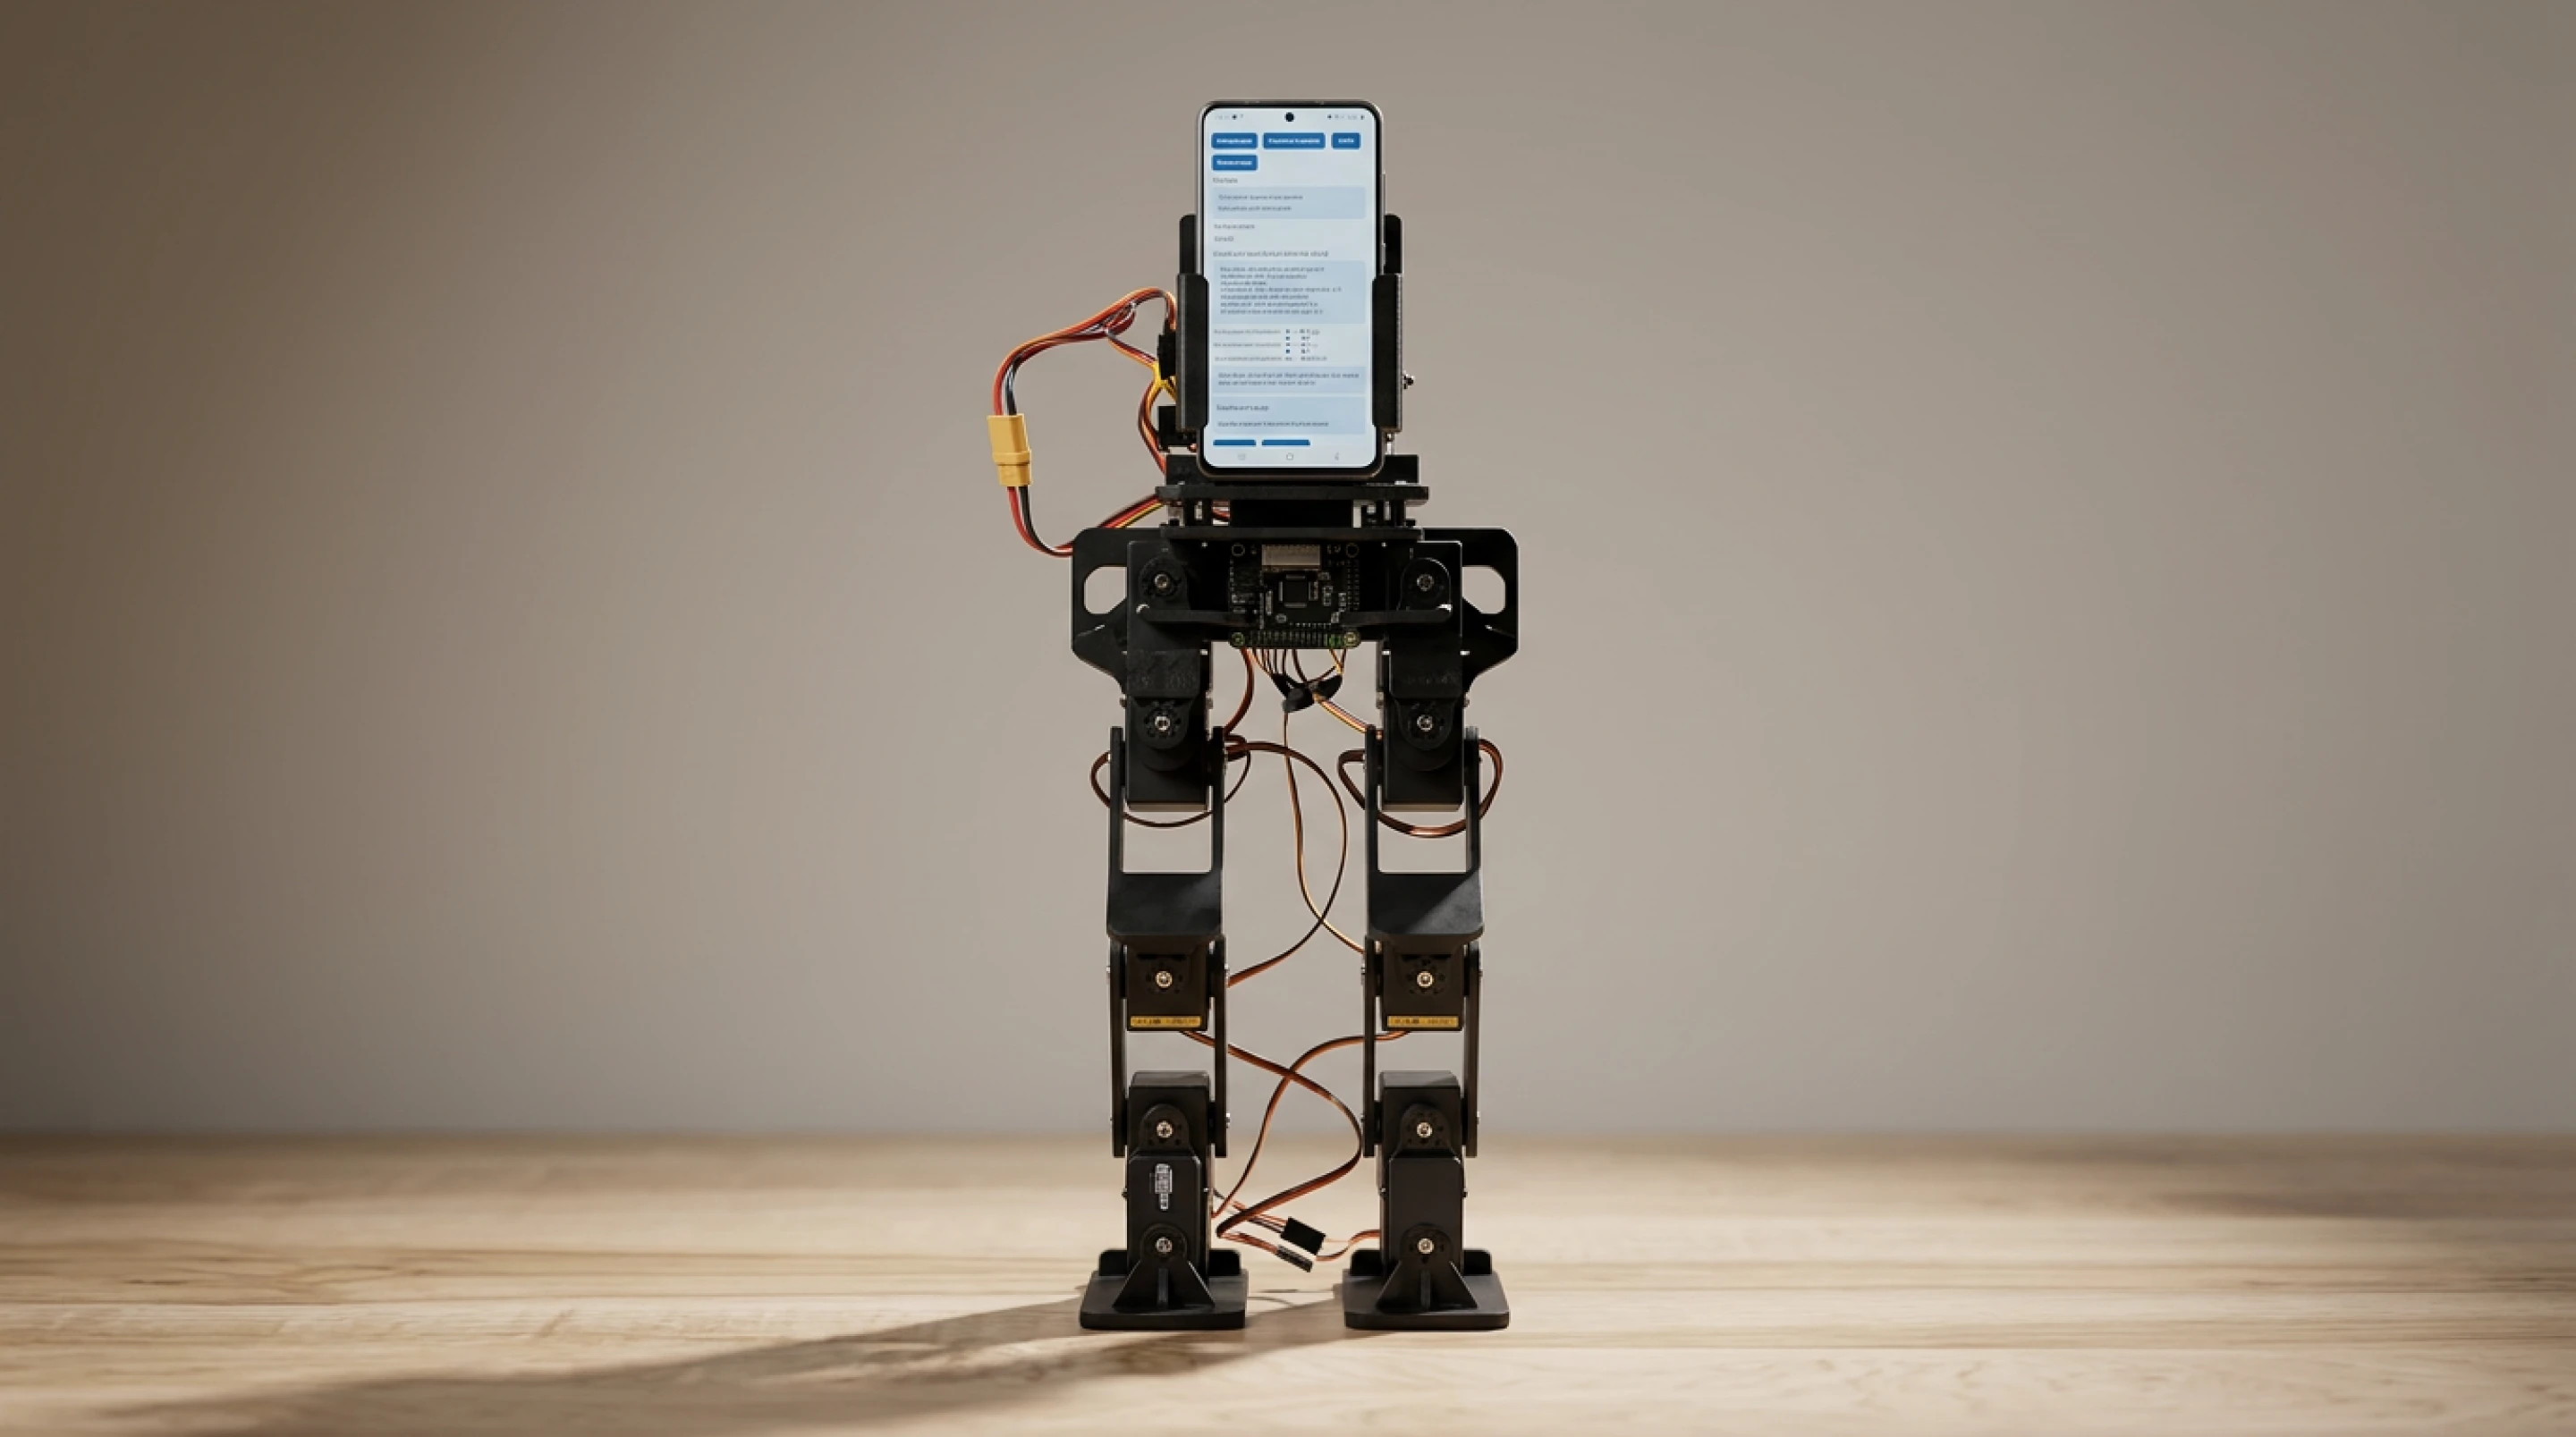
PhoneBot由加州大学洛杉矶分校的机器人与机构实验室(RoMeLa)研发。研究人员在发表于arXiv的预印本论文中介绍了这一平台,目标是降低双足机器人研究的成本,让更多学生、研究人员和机器人爱好者能够接触人形机器人技术。
传统的小型人形机器人通常需要单独配置摄像头、惯性传感器、计算设备以及复杂的连接线路。对于预算有限的实验室和教育机构而言,这些组件不仅增加了成本,也提高了系统集成的难度。PhoneBot采用了另一种思路:直接利用智能手机已经具备的硬件,将其作为机器人的视觉系统、运动感知系统和主要计算平台,从而减少额外电子设备的需求。
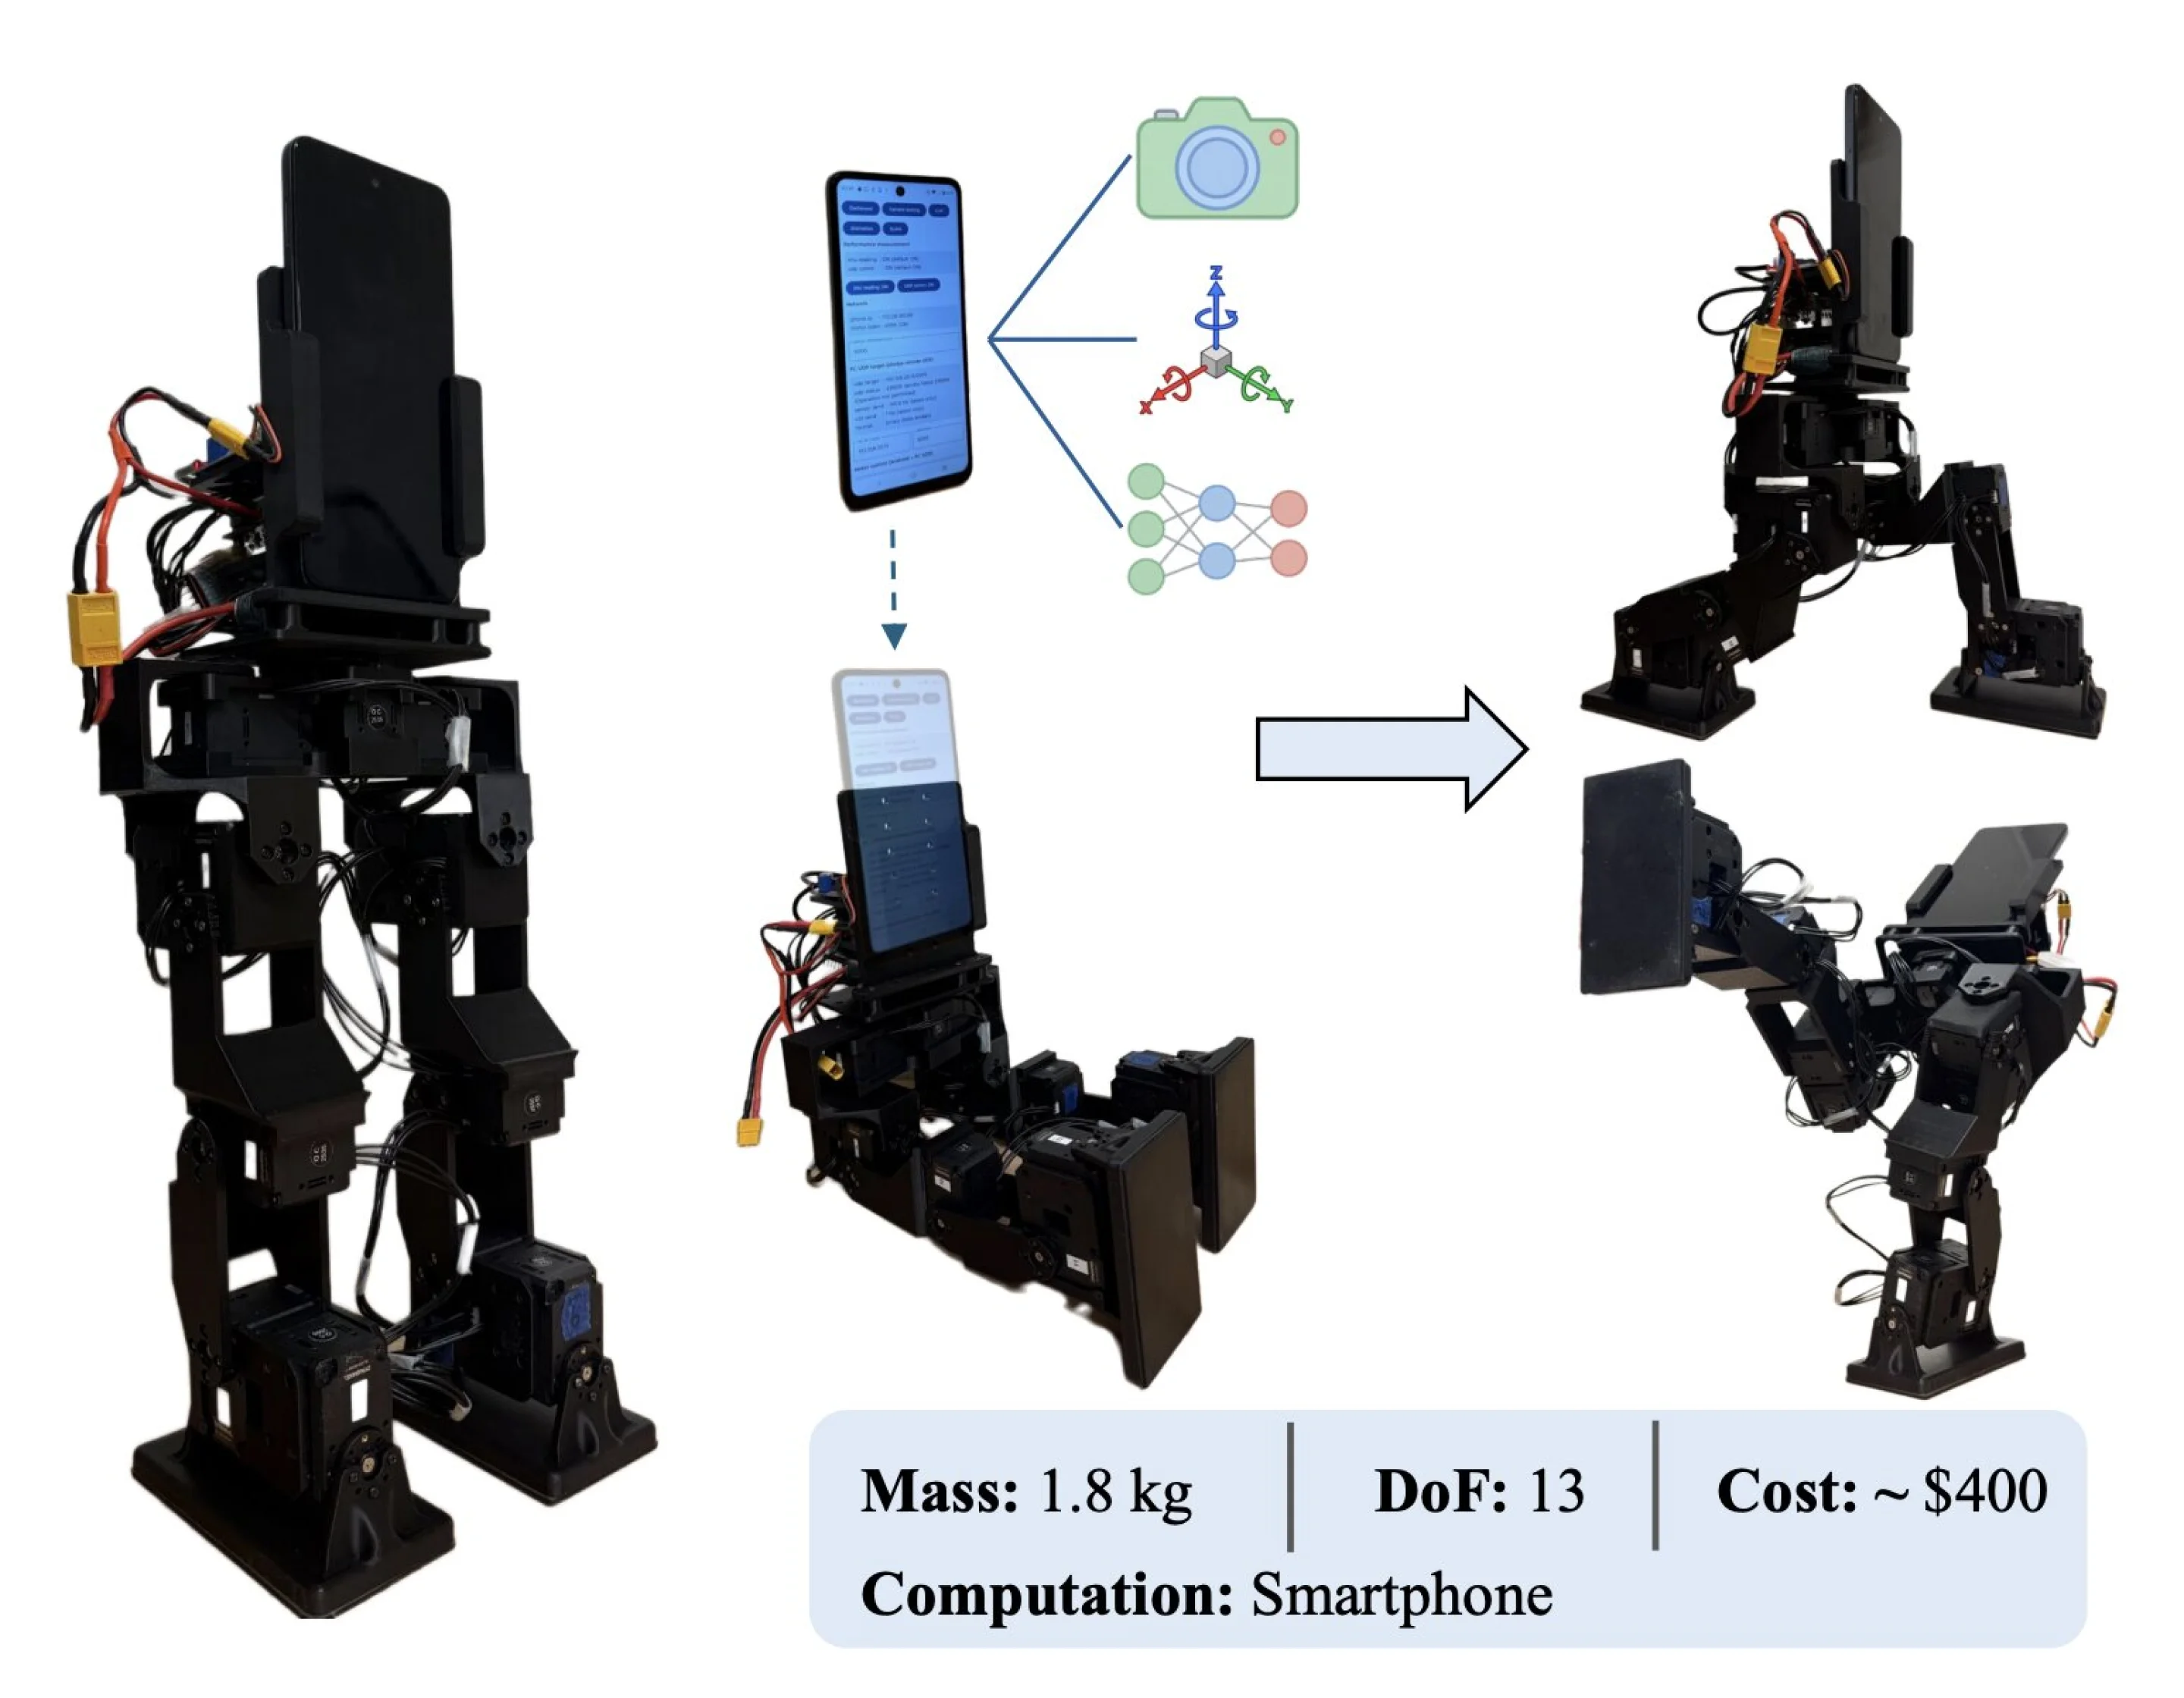
PhoneBot的身高约为48.3厘米,重量约为1.8公斤,其中包括手机和电池。它采用双足结构,全身配备13个低成本伺服电机,其中每条腿各有6个电机,另外还有一个电机负责旋转躯干。借助这一额外关节,机器人可以转动上半身和摄像头来追踪目标,而不必每次都移动双脚或转动整个身体。
智能手机安装在机器人的躯干位置,摄像头负责观察周围环境,识别并追踪人物;手机内部的惯性测量单元(IMU)则能够检测设备的运动、倾斜和方向变化,为机器人判断自身姿态提供信息。手机处理器负责运行运动控制程序,根据传感器数据计算机器人的动作。
不过,手机并不直接连接和驱动全部电机。它通过Wi-Fi向机器人内部的一台小型计算机发送控制指令,再由这台计算机将指令传递给各个电机。这种设计既保留了手机承担主要计算任务的优势,也让研究人员更容易更换不同型号的手机,而不必彻底改造机器人本体。
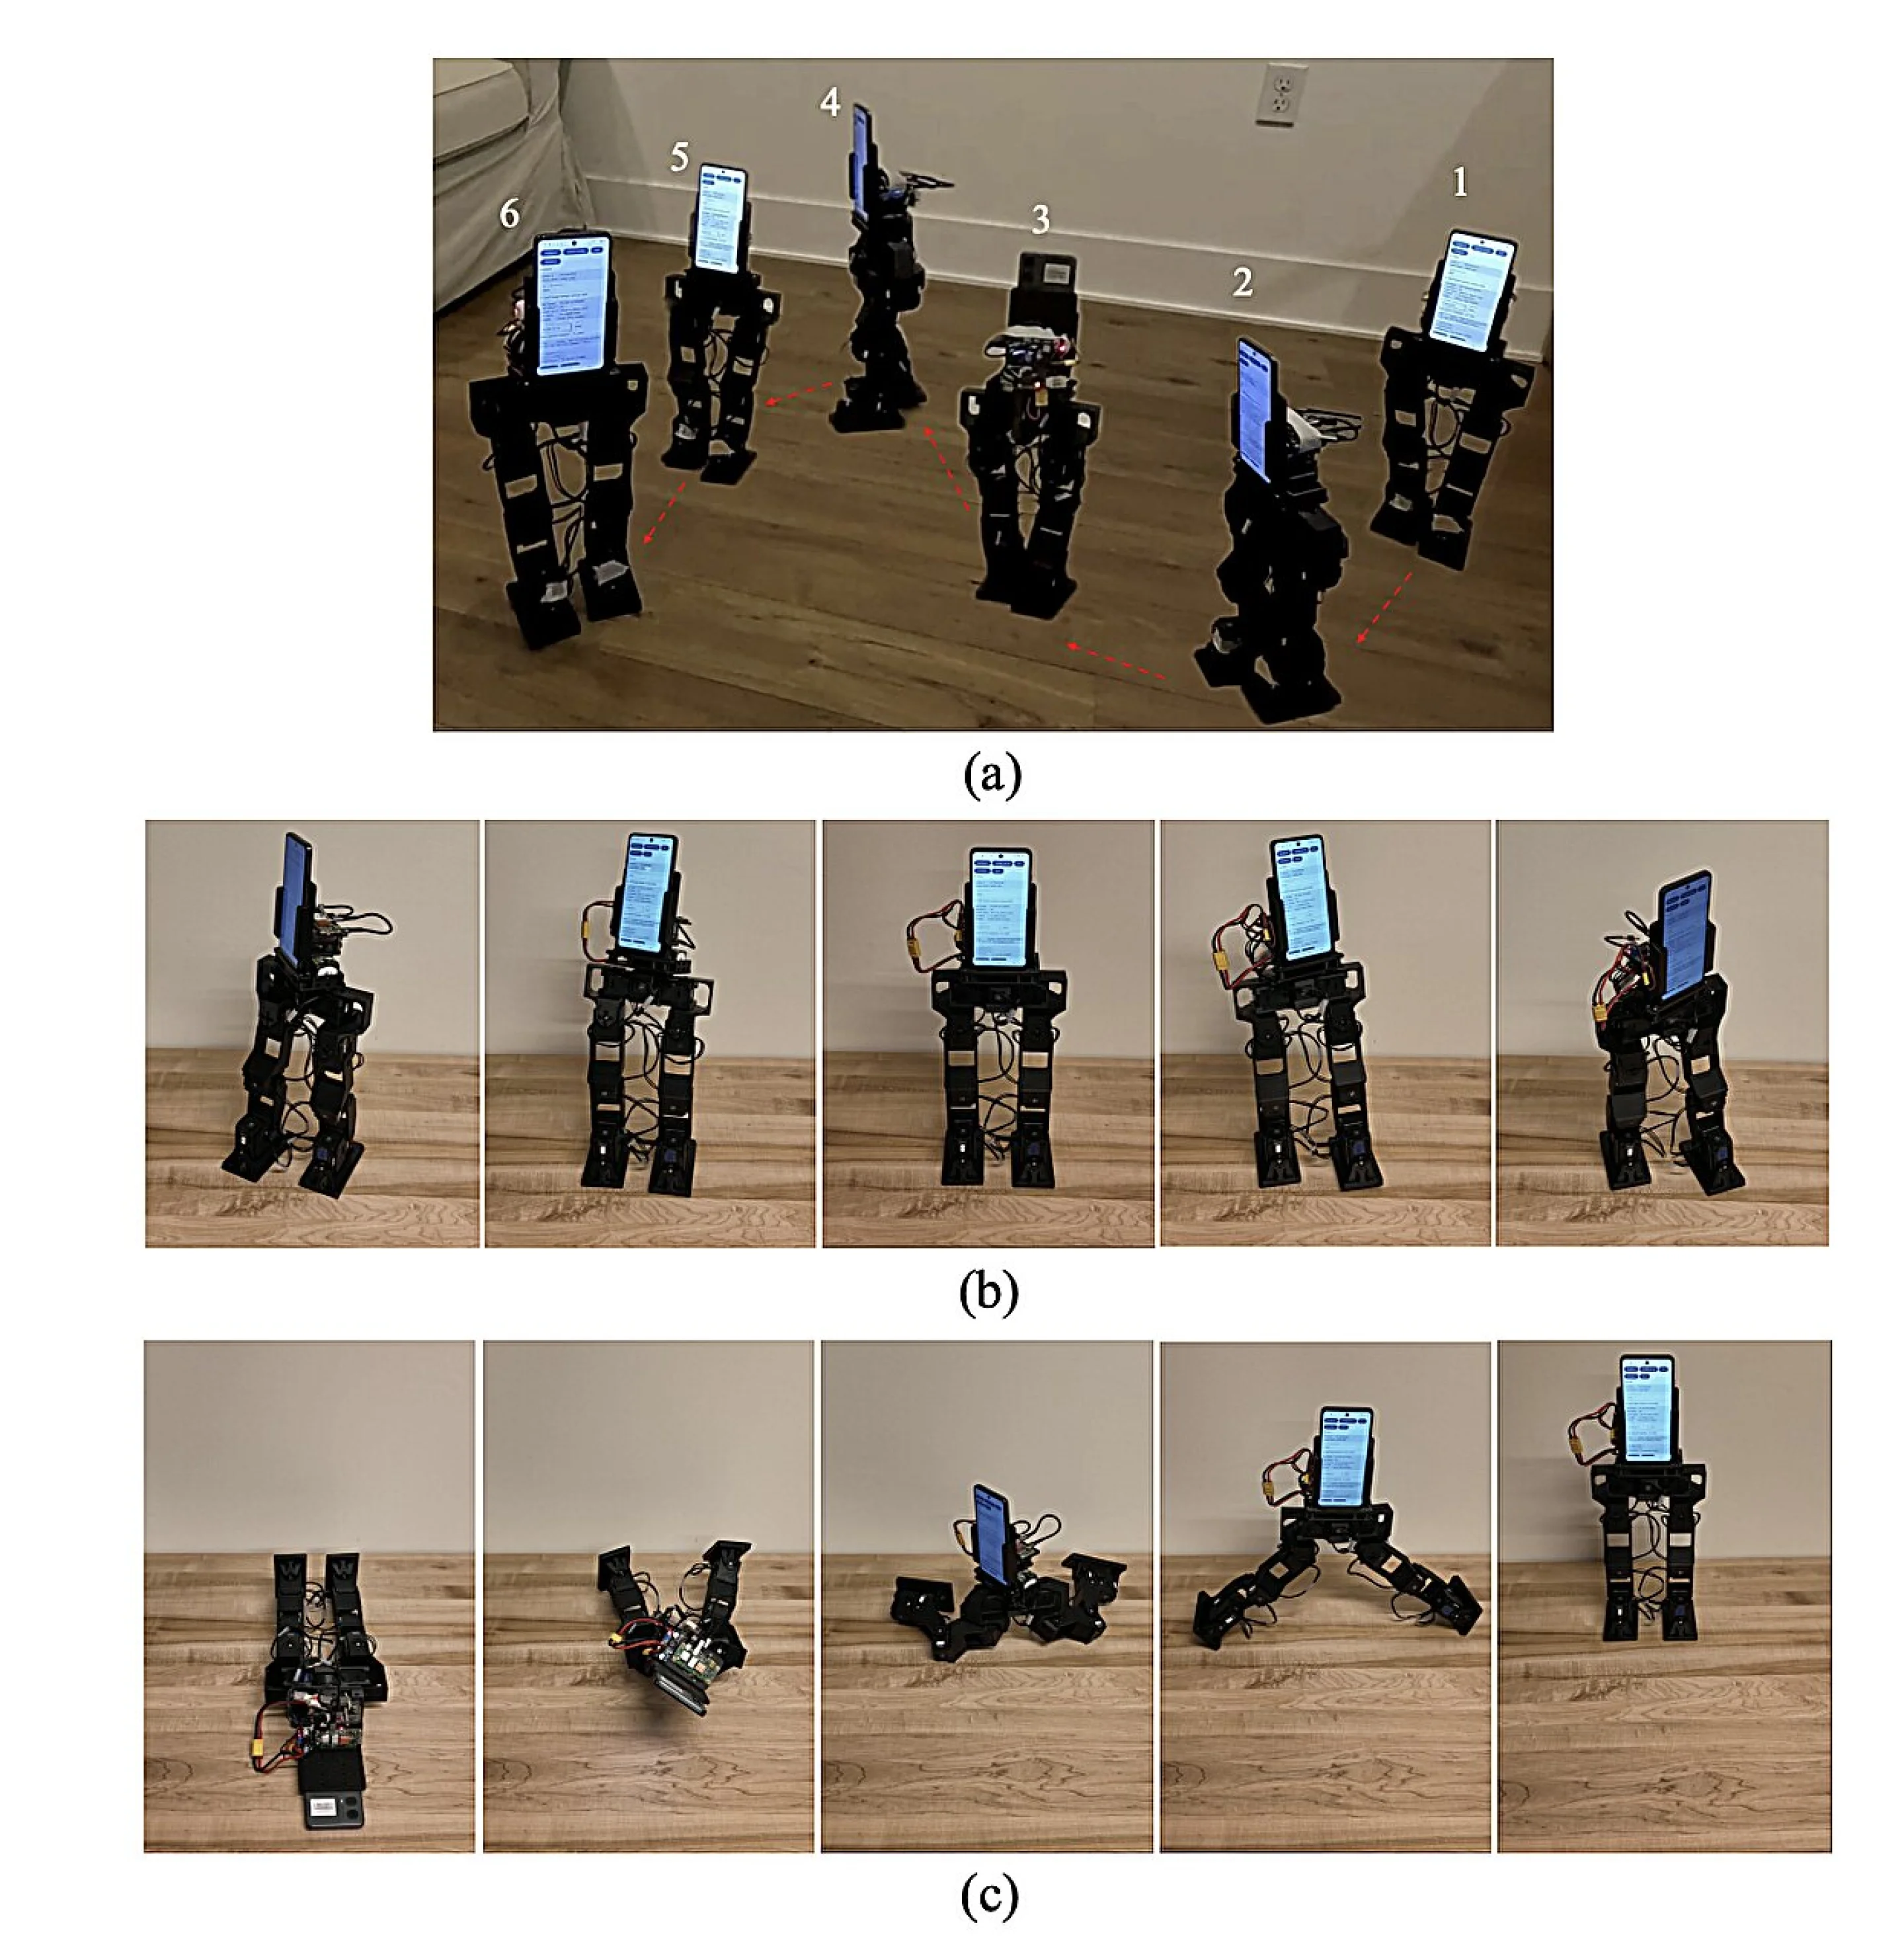
研究团队已经展示了PhoneBot的几项基本能力,包括双足行走、利用摄像头追踪并跟随一个人,以及在面朝下倒地后重新站起来。这些动作看似简单,却涉及双足机器人控制中的几个重要问题:机器人必须协调左右腿的动作,在运动过程中保持身体平衡,同时还要让电机在有限的扭矩和速度条件下完成预定动作。
为了实现这些能力,研究人员没有直接在实体机器人上反复试错,而是先在虚拟环境中训练其运动控制系统。
团队采用了强化学习方法,让机器人在模拟环境中不断尝试不同动作,并根据动作结果获得奖励或惩罚。例如,机器人能够保持稳定、交替迈步并持续前进,就可以获得较高的奖励;如果出现拖脚、动作不协调或失去平衡等情况,则会受到惩罚。
这种方法能够让机器人通过大量试验逐渐找到有效的行走策略,而不需要工程师事先为每一个关节动作编写详细规则。
然而,模拟环境与现实世界之间存在差异。真实电机的输出能力、运行速度和齿轮间隙都会影响机器人的运动表现。如果训练过程没有充分考虑这些限制,机器人可能在虚拟环境中学会某些动作,却无法在现实中可靠地执行。
为此,研究人员在模拟训练中考虑了实际电机的性能限制,使控制系统学习到的动作尽可能符合真实硬件的能力。这种处理方式能够减少从模拟环境迁移到实体机器人时出现的问题。
研究人员还发现,PhoneBot最初的训练结果存在左右腿负载不均衡的问题。尽管机器人采用对称结构,但部分训练结果会让左脚长期处于前方,而右腿承担更多负载。这不仅影响步态的协调性,也可能导致电机的工作负担分布不均。
为了解决这一问题,研究团队在训练数据中加入了镜像样本,将原有动作的左右方向互换,让机器人能够从左右对称的动作中学习。研究人员比较了采用镜像数据和未采用镜像数据的多组训练结果后发现,这种方法能够改善模拟训练的学习速度与稳定性,并帮助机器人更均匀地分配两条腿的电机负载。
经过调整后的控制策略随后被部署到实体机器人上,PhoneBot成功完成了行走、追踪人物和从面朝下倒地状态重新站起等演示。
为了验证这套系统对不同手机的适应能力,研究人员测试了四款Android设备,包括一部发布于2017年的荣耀Honor 9,以及三款价格相对低廉的Android手机。后者包括Moto G 2025、三星Galaxy A16 5G和Moto G 2024。研究结果显示,这些设备均能够支持机器人运行所需的核心功能,包括运动感知、行走控制和设备端视觉处理。
这一结果意味着,运行PhoneBot并不一定需要最新的旗舰手机。即使是多年前推出的设备,只要具备适当的硬件性能和软件支持,也有可能承担机器人的主要计算任务。这为回收利用闲置手机提供了一种新思路,同时也有助于降低机器人实验的设备门槛。
不过,研究人员也发现,手机型号和软件环境仍然会影响部分功能。Honor 9无法运行系统中的某项地图构建功能,研究团队将这一问题归因于该设备在美国无法使用相关Google服务。因此,虽然四款手机都能够运行核心功能,但这并不意味着任何Android手机都能不受限制地兼容PhoneBot。
此外,PhoneBot目前还远未达到能够独立承担家务或复杂操作任务的水平。它没有手臂,无法抓取和搬运物体,现有行走控制系统也只针对平坦地面进行了训练。机器人使用的低成本电机在扭矩和运动速度方面存在限制,因此它能够完成的动作类型以及可承载的重量都受到约束。
研究团队计划在后续工作中探索如何让PhoneBot在不平坦的地面上行走,并尝试为其增加轻量化手臂,使它具备一定的物体操作能力。研究人员还希望引入基于大型语言模型的任务规划功能,让机器人能够结合语音指令和视觉信息,将人类提出的要求转化为具体的机器人动作。
目前,PhoneBot的语音交互功能尚未完全集成到手机内部。语音识别和语言模型仍然运行在附近的一台笔记本电脑上,手机通过Wi-Fi与其通信。机器人行走控制和视觉处理则主要由手机本身完成。
研究人员希望未来能够在性能足够的智能手机上直接运行适用的语言模型,从而减少对外部笔记本电脑的依赖。如果这一目标得以实现,PhoneBot的硬件结构将进一步简化,机器人也有望在更独立的环境中理解和执行用户指令。
研究团队将PhoneBot定位为一个开放源代码的机器人研究平台,而不是已经完成开发、可以直接投入家庭使用的消费级产品。其硬件和软件设计面向教育、研究和个人实验,其他开发者可以在现有方案的基础上进行改造,探索双足运动控制、环境感知和人机交互等技术。
从成本来看,研究人员估计PhoneBot的硬件费用约为400美元,不包含智能手机。作为对比,论文列举的其他小型研究人形机器人平台价格约为3500至13800美元。由于不同平台的功能和性能并不完全相同,这些数字不能视为严格的同类产品价格比较,但仍然体现出PhoneBot在降低研究门槛方面的潜力。
事实上,利用智能手机为机器人提供计算和感知能力并不是全新的思路。此前,英特尔智能系统实验室等研究团队曾开发过OpenBot,将智能手机与低成本轮式机器人底盘结合,利用手机完成环境感知和导航任务。PhoneBot则进一步将这一思路扩展到双足机器人领域。
与轮式机器人相比,双足机器人需要处理更加复杂的平衡和运动协调问题。机器人不仅要判断周围有什么,还必须持续感知自身姿态,并通过左右腿和躯干之间的协调,避免在行走过程中失去平衡。因此,PhoneBot的意义不仅在于将旧手机装到机器人身上,更在于探索如何利用消费电子设备中的现成计算资源,以较低成本实现双足机器人的运动控制。
如果后续研究能够解决复杂地形行走、物体操作和自主任务规划等问题,PhoneBot或许可以成为教育机构和小型实验室开展人形机器人研究的一种经济型平台。不过,就目前的研究成果而言,它仍然是一款功能有限的实验性原型,距离能够独立完成复杂日常任务的机器人伴侣还有相当长的距离。