MIT研发纸薄生物混合机器人,靠活体肌肉细胞划水并响应光线转向
麻省理工学院工程师研发出一种由活体骨骼肌细胞驱动的薄型游泳机器人。它由一片约口香糖大小的柔性水凝胶薄膜和两片鳍状结构组成,肌肉细胞覆盖在鳍片上;研究团队用光刺激肌肉收缩,让鳍片拍动,从而推动机器人在水中前进。研究人员交替照射左右两侧鳍片,还能让它转向,并引导它穿过培养皿里的简单水下迷宫。
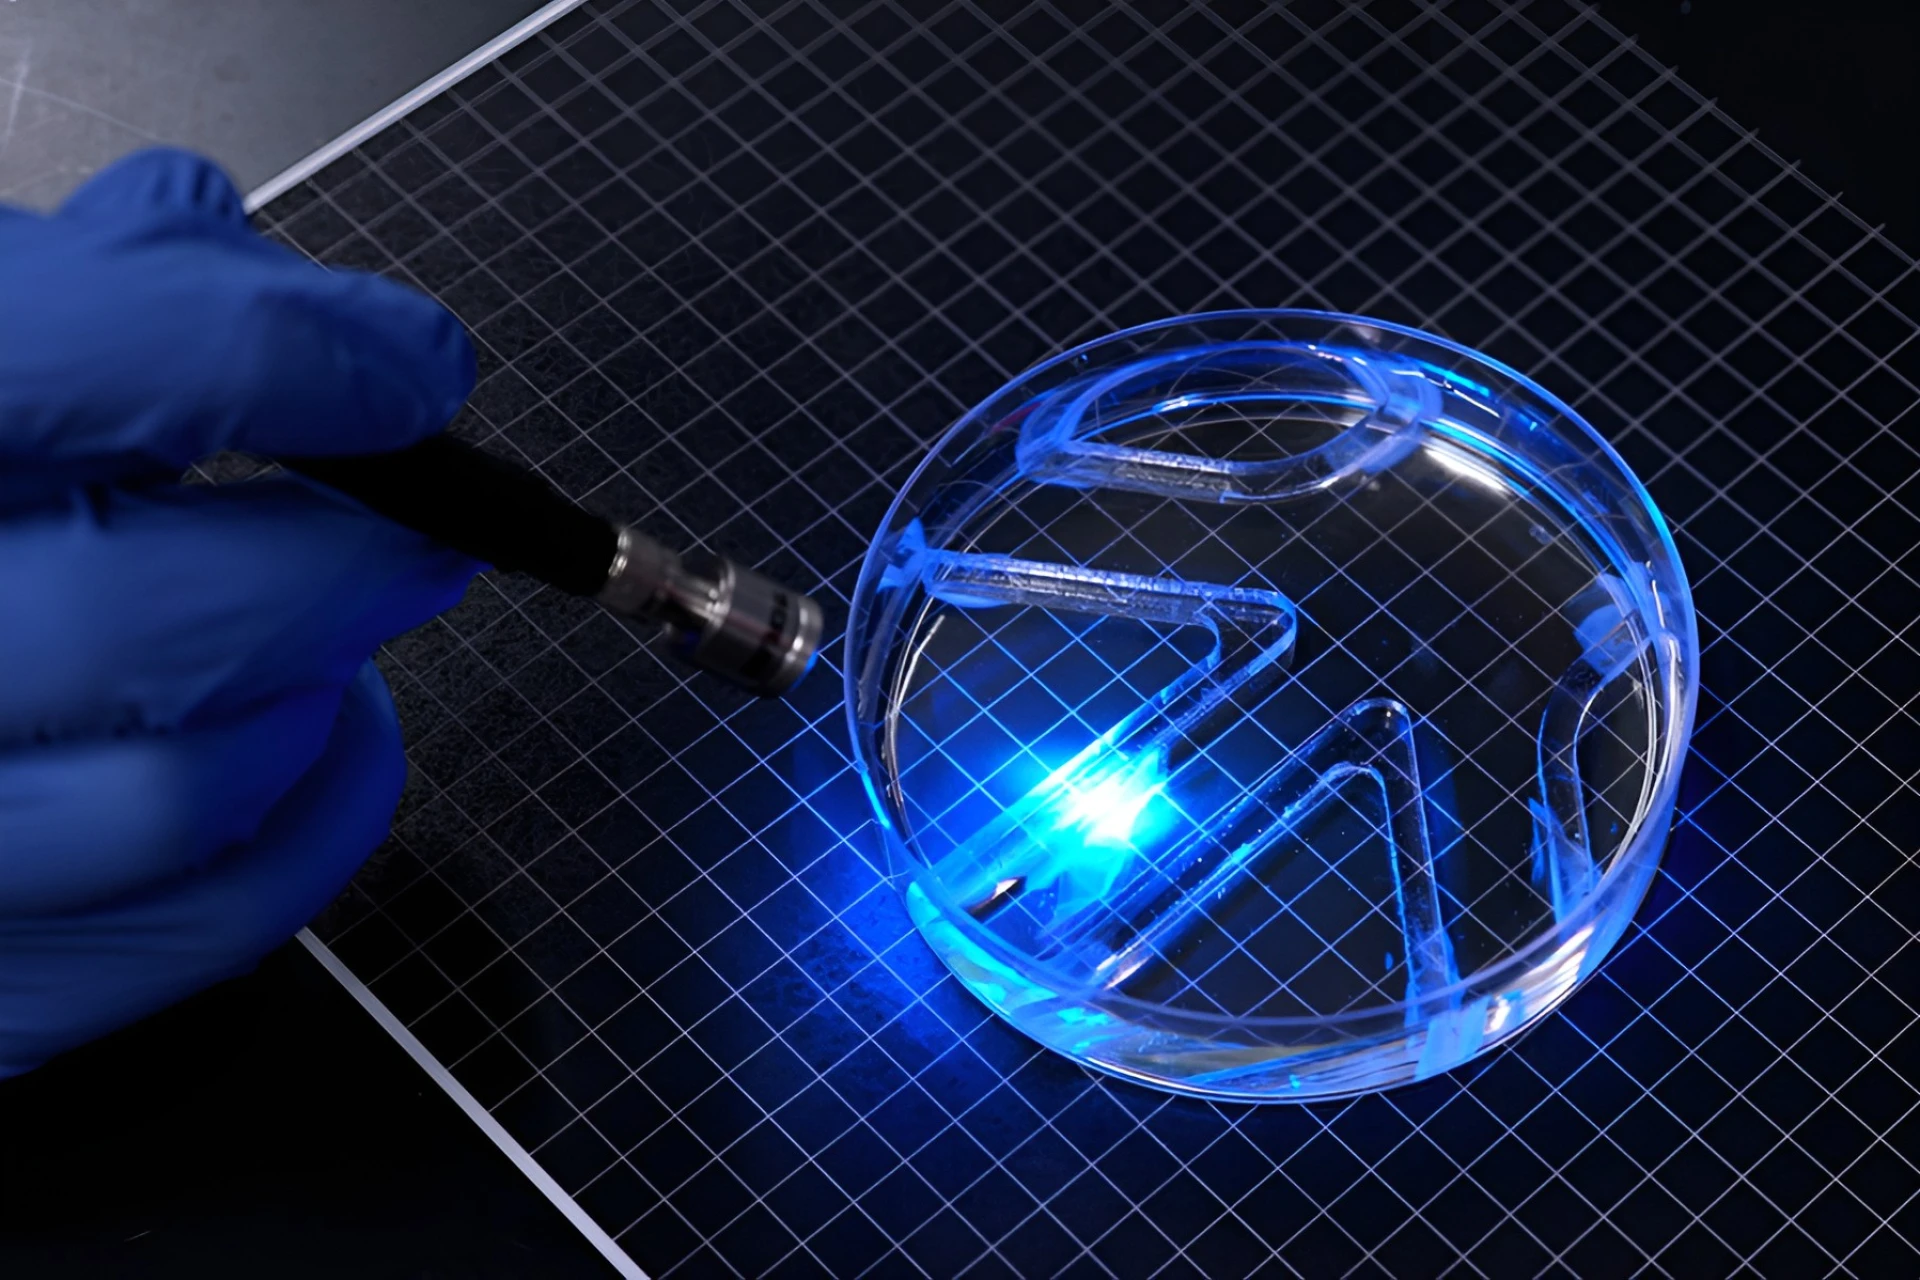
这款机器人采用单层肌肉细胞薄膜,整体结构约半毫米厚。研究团队使用明胶甲基丙烯酸酯(GelMA)制成支撑骨架,并在表面压出底部呈方形的细槽,让细胞沿槽排列、融合成方向一致的肌纤维。研究人员表示,过去采用的纤维蛋白凝胶过于柔软,肌肉收缩时容易起皱;更坚挺的GelMA和方形沟槽能更好地支撑细胞,帮助肌肉协同发力。每片鳍约长15毫米、宽7毫米、厚0.5毫米。
机器人使用经过基因改造、可对光线作出反应的骨骼肌细胞。研究团队先每天用每秒两次的光脉冲刺激细胞、每次训练15分钟;与未接受训练的对照组相比,训练后的鳍片位移提高了约四倍。论文报告称,这种二维肌肉薄膜可产生毫牛顿级力量和毫米级行程;其单位组织体积的收缩力密度约为三维肌肉的20倍,未固定状态下的持续工作能力也从不足10分钟提高到超过30天。
在最佳测试条件下,机器人直线游动速度约为每分钟4个自身长度,转动速度最高可达每分钟1200度。它仍然需要研究人员在培养皿外手持光源照射来控制,尚无机载电子设备或自主导航能力;因此,“无固定”指机器人本体不需要连接外部支架,并不代表它能脱离外部光控独立运行。研究人员也承认,目前结构简单、游速较慢,距离开放水域应用还有很大差距。
研究团队由MIT机械工程副教授莉图·拉曼带领,第一作者为研究生玛希拉·巴瓦。成果发表于《先进功能材料》,题为《二维骨骼肌薄膜致动器提升生物混合机器人的效率》。团队认为,薄型设计可能比需要大量细胞的三维肌肉块更省细胞、制造成本更低,也有望提高运动效率;未来或可用于环境监测,或在脆弱、难以预测的环境中执行精细探测任务。不过,研究目前只使用一种细胞系、单向排列的肌纤维和简单骨架结构,团队下一步计划优化机身和鳍片设计,提升游速并探索其他运动方式。